নং 8, Duxiu সান রোড, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang Province, China
সংবাদ বিভাগ
পণ্য বিভাগ
কিভাবে একটি BLDC মোটর কন্ট্রোলার কাজ করে? PWM, কমিউটেশন, এবং নির্বাচন টিপস
যখন একটি 220V DC-চালিত বাহ্যিক রটার BLDC এয়ার কুলার মোটর ঘূর্ণায়মান হয়, আপনি একটি কমিউটার স্ন্যাপ শুনতে পাবেন না বা ব্রাশের ধুলো দেখতে পাবেন না। রটারটি মসৃণভাবে ঘুরে যায় এবং এর গতি একটি কমপ্যাক্ট ইলেকট্রনিক সার্কিট দ্বারা নিয়ন্ত্রিত হয় যা সরঞ্জামের ভিতরে কোথাও বসে থাকে। সেই সার্কিটটি হল BLDC মোটর কন্ট্রোলার। এর কাজটি সহজ শোনাচ্ছে: ডিসি পাওয়ারকে ক্রমানুসারে সুইচ করা তিন-ফেজ কারেন্টে পরিণত করুন এবং ঠিক কখন সেগুলি পরিবর্তন করতে হবে তা জানুন। ফলাফল হল একটি স্ব-সিঙ্ক্রোনাস মোটর যা যান্ত্রিক যোগাযোগ ছাড়াই স্টেটর ক্ষেত্রকে অনুসরণ করে। সেই কন্ট্রোলারের গুণমান নির্ধারণ করে যে মোটরটি নিঃশব্দে, দক্ষতার সাথে এবং বছরের পর বছর ধরে অতিরিক্ত গরম না করে চলে কিনা।
একটি BLDC মোটর কন্ট্রোলার আসলে কি করে
একটি BLDC মোটর কন্ট্রোলার তিনটি প্রধান কার্য সম্পাদন করে: মোটর চালু করা, গতি সামঞ্জস্য করা এবং টর্ক নিয়ন্ত্রণ করা। এটি একটি ব্যবহারকারীর কমান্ড গ্রহণ করে, যেমন একটি লক্ষ্য গতি বা টর্ক, রটার অবস্থান সনাক্ত করে এবং সঠিক মুহুর্তে সঠিক উইন্ডিং সিকোয়েন্সকে শক্তিশালী করে। যেহেতু তিনটি স্টেটর উইন্ডিং-এ স্রোতের দিক এবং মাত্রা নির্ধারণ করে যে কীভাবে স্থায়ী-চুম্বক রটার চলে, তাই নিয়ামককে অবশ্যই জানতে হবে কোন উইন্ডিংকে পাওয়ারে এবং কখন পরিবর্তন করতে হবে।
একটি তিন-ফেজ BLDC মোটরের জন্য, স্টেটরের তিনটি ফেজ উইন্ডিং আছে 120 ডিগ্রী দূরে। রটার স্থায়ী চুম্বক বহন করে। নিয়ামক একটি ঘূর্ণমান চৌম্বক ক্ষেত্র তৈরি করে যা রটার খুঁটিগুলিকে তাড়া করে। রটার নড়াচড়া করার সাথে সাথে, কন্ট্রোলার কমিউটেশন সিকোয়েন্সকে অগ্রসর করে যাতে ক্ষেত্রটি রটারকে সামনের দিকে টানতে থাকে। একটি ব্রাশ করা ডিসি মোটরে, যান্ত্রিক কমিউটেটর এবং ব্রাশগুলি এই সুইচিংটি সম্পাদন করে। একটি BLDC মোটরে, কন্ট্রোলার এটি বৈদ্যুতিনভাবে করে, এই কারণে এটিকে প্রায়শই ইলেকট্রনিক কম্যুটেশন বলা হয়।
একটি BLDC মোটর কন্ট্রোলারের মূল উপাদান
প্রতিটি BLDC কন্ট্রোলার, একটি সাধারণ ফ্যান ড্রাইভার থেকে একটি সার্ভো অ্যামপ্লিফায়ার পর্যন্ত, কয়েকটি প্রয়োজনীয় ব্লক নিয়ে গঠিত। প্রতিটি ব্লক অবশ্যই মাইক্রোসেকেন্ডের মধ্যে একসাথে কাজ করবে:
- মাইক্রোকন্ট্রোলার বা ডিএসপি: কম্যুটেশন অ্যালগরিদম চালায়, পিডব্লিউএম ডিউটি চক্র গণনা করে এবং ত্রুটির অবস্থা পরিচালনা করে।
- গেট ড্রাইভার: মাইক্রোকন্ট্রোলার থেকে লো-ভোল্টেজ লজিক সিগন্যালকে হাই-ভোল্টেজ গেট ভোল্টেজে রূপান্তর করে যা পাওয়ার সুইচ চালু এবং বন্ধ করে।
- পাওয়ার স্টেজ (MOSFETs বা IGBTs): থ্রি-ফেজ ইনভার্টার ব্রিজ গঠন করে যা মূল মোটর কারেন্ট স্যুইচ করে।
- অবস্থান সেন্সর: হল ইফেক্ট সেন্সর, একটি এনকোডার, বা একটি BEMF সনাক্তকরণ সার্কিট যা নিয়ামককে বলে যে রটারটি কোথায়।
- বর্তমান সেন্সর: টর্ক নিয়ন্ত্রণ এবং ওভারকারেন্ট সুরক্ষার জন্য ফেজ কারেন্ট পরিমাপ করুন।
- পাওয়ার সাপ্লাই: কন্ট্রোল সার্কিটরি এবং সেন্সরে পরিষ্কার ডিসি ভোল্টেজ সরবরাহ করে।
এই পুরো সমাবেশ একটি বাস্তব-সময় বন্ধ লুপ গঠন করে। মাইক্রোকন্ট্রোলার প্রতি সেকেন্ডে বহুবার রটার অবস্থান এবং বর্তমান প্রতিক্রিয়া পড়ে এবং পরবর্তী সুইচিং অবস্থা আপডেট করে। অবস্থান বা বর্তমান প্রতিক্রিয়া ছাড়া, একটি কন্ট্রোলার শুধুমাত্র ওপেন-লুপ মোডে চলতে পারে, যা দুর্বল দক্ষতা, মিস কম্যুটেশন এবং সম্ভাব্য ক্ষতির দিকে পরিচালিত করে।
কিভাবে রটার অবস্থান সনাক্ত করা হয়
রটার অবস্থান সনাক্তকরণ BLDC নিয়ন্ত্রণের ভিত্তি। পরবর্তী ধাপে পরিবর্তন করার আগে নিয়ামককে অবশ্যই জানতে হবে যে চুম্বক রটারটি কোথায় রয়েছে। দুটি মূলধারার পদ্ধতি আছে।
প্রথমটি হল এফেক্ট সেন্সর ব্যবহার করে। তিনটি হল সেন্সর স্টেটরে 120 বৈদ্যুতিক ডিগ্রী দূরে স্থাপন করা হয়। রটারের খুঁটিগুলি তাদের অতিক্রম করার সাথে সাথে, সেন্সরগুলি ডিজিটাল উচ্চ/নিম্ন প্যাটার্ন তৈরি করে যা মাইক্রোকন্ট্রোলারকে বলে যে রটারটি বর্তমানে ছয়টি সেক্টরের মধ্যে রয়েছে৷ এই পদ্ধতিটি সহজ, শক্তিশালী এবং কম দামের শিল্প সরঞ্জামগুলিতে ব্যাপকভাবে ব্যবহৃত হয়৷ খারাপ দিক হল অতিরিক্ত সেন্সর ওয়্যারিং এবং তাপমাত্রা এবং চৌম্বকীয় হস্তক্ষেপের সংবেদনশীলতা।
দ্বিতীয় পদ্ধতিটি সেন্সরহীন নিয়ন্ত্রণ। এটি unenergized ফেজ উইন্ডিং মধ্যে ব্যাক ইলেক্ট্রোমোটিভ ফোর্স (BEMF) এর শূন্য ক্রসিং সনাক্ত করে। রটার ঘোরার সাথে সাথে প্রতিটি উইন্ডিং একটি প্ররোচিত EMF তৈরি করে। বিন্দু যেখানে এই EMF মেরুত্ব পরিবর্তন করে একটি পরিচিত রটার প্রান্তিককরণ নির্দেশ করে। সেই শূন্য ক্রসিংগুলিকে অনুধাবন করে, নিয়ামক পরবর্তী কম্যুটেশন পয়েন্টটি গণনা করতে পারে। সেন্সরলেস কন্ট্রোল ওয়্যারিং এবং কম্পোনেন্টের খরচ বাঁচায়, কিন্তু খুব কম গতিতে BEMF পরিমাপ করার জন্য খুবই দুর্বল, তাই ক্লোজড-লুপ অপারেশনে স্যুইচ করার আগে মোটরটিকে স্পিন আপ করার জন্য একটি স্টার্টআপ রুটিন প্রয়োজন।
বহিরাগত রটার BLDC এয়ার কুলার মোটর সহ ফ্যান এবং কুলিং সরঞ্জামগুলির জন্য, অপারেটিং গতি সাধারণত সেন্সরহীন নিয়ন্ত্রণের জন্য যথেষ্ট বেশি। যাইহোক, সুনির্দিষ্ট লো-স্পিড পজিশনিং প্রয়োজন এমন অ্যাপ্লিকেশন হল সেন্সর পছন্দ করে।
কম্যুটেশন: ছয়-পদক্ষেপ এবং FOC
একবার রটার অবস্থান জানা হয়ে গেলে, নিয়ামক সিদ্ধান্ত নেয় কোন সুইচিং প্যাটার্নটি প্রয়োগ করতে হবে। সবচেয়ে মৌলিক পদ্ধতি হল ছয়-পদক্ষেপ কম্যুটেশন, যাকে ট্র্যাপিজয়েডাল বা ব্লক কমিউটেশনও বলা হয়। এটি প্রতিটি বৈদ্যুতিক চক্রকে ছয়টি সেক্টরে ভাগ করে। প্রতিটি সেক্টরে, দুটি উইন্ডিং শক্তিযুক্ত এবং তৃতীয়টি ভাসমান অবস্থায় থাকে। একটি চৌম্বকীয় ভেক্টর তৈরি করে কেন্দ্রে এবং অন্যটি বাহিরের মধ্য দিয়ে কারেন্ট প্রবাহিত হয় যা ধাপে ধাপে অগ্রসর হয়। এই পদ্ধতিটি একটি মাইক্রোকন্ট্রোলারে প্রয়োগ করা সহজ এবং সাধারণ হল সেন্সর যুক্তি ব্যবহার করে।
সীমাবদ্ধতা হল বর্তমান তরঙ্গরূপ আয়তক্ষেত্রাকার, যা টর্ক লহর তৈরি করে। কম গতিতে, লহরটি শ্রবণযোগ্য শব্দ এবং যান্ত্রিক কম্পনে অনুবাদ করতে পারে।
ক্ষেত্র-ভিত্তিক নিয়ন্ত্রণ, বা FOC, আরও উন্নত। এটি তিন-ফেজ স্রোতকে একটি ঘূর্ণায়মান d-q সমন্বয় ব্যবস্থায় রূপান্তরিত করে, যেখানে d-অক্ষ রটার চুম্বক প্রবাহের সাথে সারিবদ্ধ হয় এবং q-অক্ষ টর্ক নিয়ন্ত্রণ করে। এই রেফারেন্স ফ্রেমে কারেন্ট নিয়ন্ত্রন করে, মোটরটি আলাদাভাবে উত্তেজিত ডিসি মেশিনের মতো আচরণ করে। FOC প্রায় সাইনোসয়েডাল ফেজ স্রোত উৎপন্ন করে, যা সমগ্র গতি পরিসীমা জুড়ে মসৃণ টর্ক উৎপন্ন করে। খরচ উচ্চতর গণনামূলক প্রচেষ্টা, একটি দ্রুত মাইক্রোকন্ট্রোলার, এবং আরও জটিল বর্তমান সেন্সিং।
| চারিত্রিক | ছয় ধাপ | FOC |
|---|---|---|
| বর্তমান আকৃতি | আয়তক্ষেত্রাকার | সাইনুসাইডাল |
| টর্ক লহর | বর্তমান | কম |
| কম-speed performance | পরিমিত | চমৎকার |
| কম্পিউটেশনাল লোড | কম | উচ্চ |
| বাস্তবায়ন খরচ | কমer | উচ্চer |
| সাধারণ ব্যবহার | ফ্যান, পাম্প এবং ব্লোয়ার | সার্ভো ড্রাইভ, রোবট, নির্ভুল সরঞ্জাম |
বড় বাহ্যিক রটার BLDC এয়ার কুলার মোটর জন্য, ছয় ধাপ প্রায়ই যথেষ্ট। কিন্তু যখন ডিজাইনের লক্ষ্যমাত্রা কম শব্দ এবং একটি বিস্তৃত গতির পরিসর হয়, তখন একটি FOC কন্ট্রোলার সবচেয়ে ভালো পছন্দ হয়ে ওঠে, বিশেষ করে উচ্চ শক্তির স্তরে।
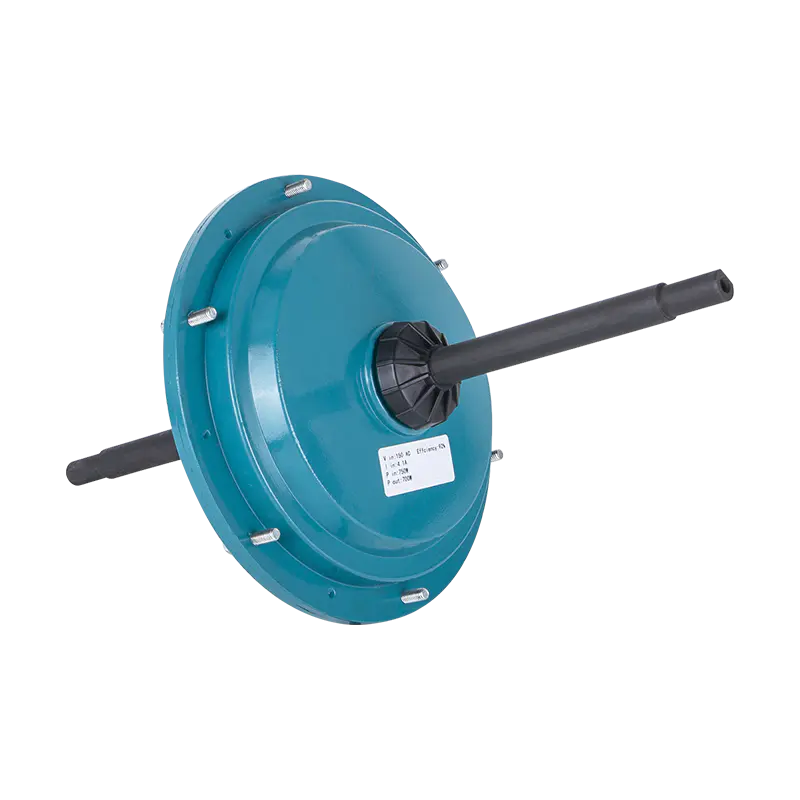
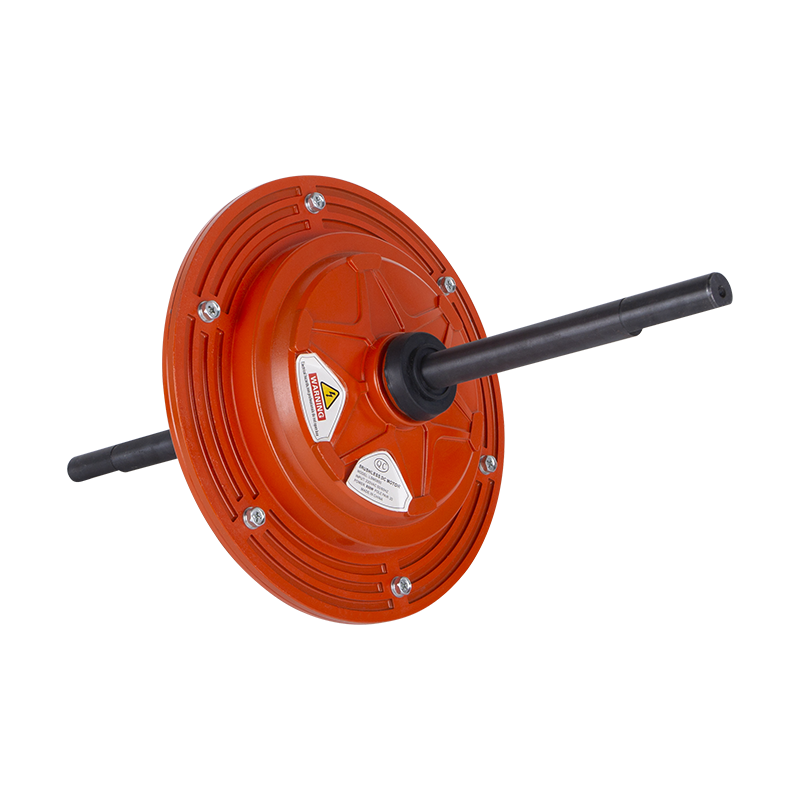
 এয়ার কুলারের জন্য DC198 220V 1500W বাহ্যিক রটার BLDC মোটর এই উচ্চ-শক্তির ব্রাশবিহীন মোটরটি ভারী-শুল্ক বাষ্পীভবন কুলারের জন্য তৈরি করা হয়েছে, এতে বিশুদ্ধ তামার উইন্ডিং, IP54 সুরক্ষা এবং কঠোর শিল্প পরিবেশে নির্ভরযোগ্য অপারেশনের জন্য F-শ্রেণীর নিরোধক রয়েছে। পণ্য দেখুন →
PWM কারেন্ট কন্ট্রোল এবং টর্ক
কম্যুটেশন সিকোয়েন্স বেছে নেওয়ার পর, কন্ট্রোলারকে ভোল্টেজ এবং কারেন্ট নিয়ন্ত্রণ করতে হবে। বেশিরভাগ কন্ট্রোলার পালস-প্রস্থ মড্যুলেশন (PWM) ব্যবহার করে। PWM-এ, পাওয়ার সুইচগুলি একটি নির্দিষ্ট ফ্রিকোয়েন্সিতে চালু এবং বন্ধ করা হয়, প্রায়ই 10 kHz থেকে 30 kHz এর মধ্যে। অন-টাইম অনুপাত বা ডিউটি চক্র পরিবর্তন করে, কন্ট্রোলার উইন্ডিংগুলিতে প্রয়োগ করা গড় ভোল্টেজ সেট করে। একটি 50% ডিউটি সাইকেল মানে প্রতিটি পিডব্লিউএম পিরিয়ডে অর্ধেক সময় সুইচ চালু থাকে, যা বাসের প্রায় অর্ধেক ভোল্টেজ দেয়।
ঘূর্ণন সঁচারক বল নিয়ন্ত্রণের জন্য, বর্তমান সবচেয়ে গুরুত্বপূর্ণ পরিবর্তনশীল। একটি BLDC মোটরে, বিকশিত টর্ক ফেজ কারেন্টের সমানুপাতিক, অন্তত চৌম্বকীয় স্যাচুরেশনের নীচে। নিয়ামক একটি শান্ট প্রতিরোধক বা কারেন্ট ট্রান্সফরমার ব্যবহার করে কারেন্ট পরিমাপ করে, এটিকে একটি রেফারেন্স মানের সাথে তুলনা করে এবং পিডব্লিউএম ডিউটি চক্রকে সামঞ্জস্য করে যাতে রেফারেন্স অনুসরণ করতে প্রকৃত কারেন্টকে বাধ্য করা হয়। এটি একটি বর্তমান প্রতিক্রিয়া লুপ, এবং এটিই মোটরকে এর দৃঢ়তা এবং প্রতিক্রিয়াশীলতা দেয়।
দৃঢ় সুরক্ষা বৈশিষ্ট্যগুলি যে কোনও গুরুতর নিয়ামকের অংশ হওয়া উচিত। ওভারকারেন্ট সুরক্ষা, অতিরিক্ত তাপমাত্রা শাটডাউন, আন্ডারভোল্টেজ লকআউট এবং স্টল সনাক্তকরণ সবই প্রাথমিক ব্যর্থতা রোধ করে। নিয়ন্ত্রকদের তুলনাকারী ক্রেতাদের জন্য, এই সুরক্ষাগুলির উপস্থিতি রেট করা শক্তির মতোই গুরুত্বপূর্ণ।
একটি BLDC ফ্যান মোটরের সাথে একটি কন্ট্রোলারের মিল করা
একটি মোটরের সাথে একটি নিয়ামক মেলানো শুধুমাত্র ভোল্টেজ শ্রেণীর বিষয় নয়। বাসের ভোল্টেজ, পিক ফেজ কারেন্ট, ব্যাক ইএমএফ ধ্রুবক, হল সেন্সর ফেজিং, স্পিড রেঞ্জ এবং লোড টর্ক প্রোফাইল সবই সামঞ্জস্যপূর্ণ হতে হবে।
আমাদের একটি বাহ্যিক রটার BLDC এয়ার কুলার মোটর বিবেচনা করুন: DC149 সিরিজ 220V DC ইনপুটে চলে এবং 600W থেকে 850W পর্যন্ত পাওয়ার লেভেল কভার করে। এই ধরনের মোটর সাধারণত বাষ্পীভবন কুলিং সরঞ্জামে মাউন্ট করা হয়। লোড একটি পাখা, যা একটি বর্গাকার টর্ক বক্ররেখা অনুসরণ করে। স্টার্ট-আপ কারেন্ট রেট করা কারেন্টের দুই থেকে তিনগুণ হতে পারে, তাই কন্ট্রোলারকে ট্রিপিং ছাড়াই স্বল্পমেয়াদী ওভারলোড দিতে সক্ষম হতে হবে। একই সময়ে, গ্রিড থেকে ফ্লিকারিং ইনপুট ভোল্টেজ ডিসি বাসকে প্রভাবিত করতে পারে, তাই একটি শক্তিশালী নিয়ামকের জন্য একটি বিস্তৃত ইনপুট ভোল্টেজ সহনশীলতা এবং ভাল নিয়ন্ত্রণ প্রয়োজন।
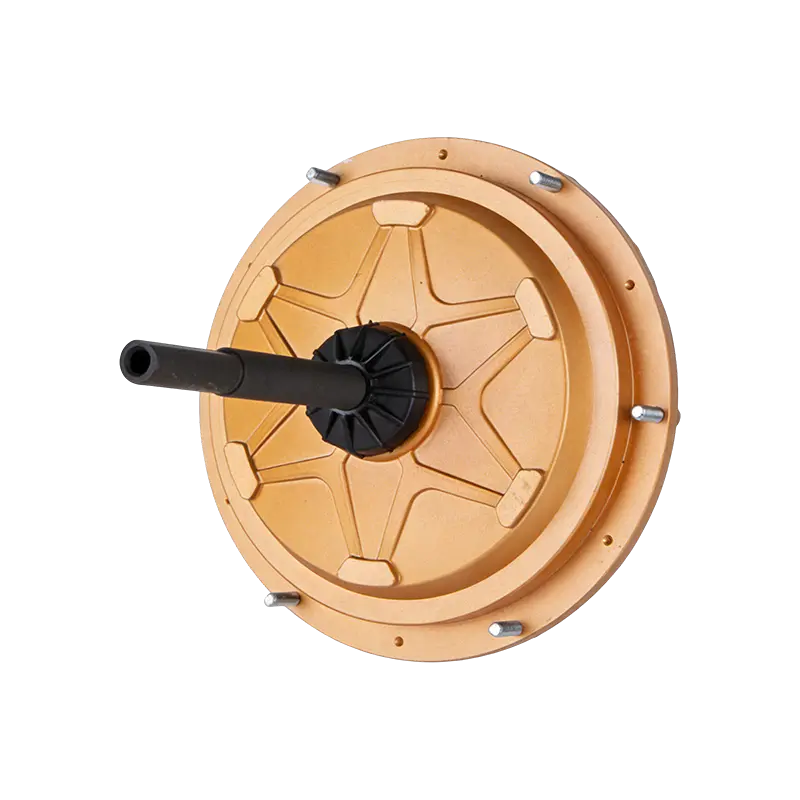
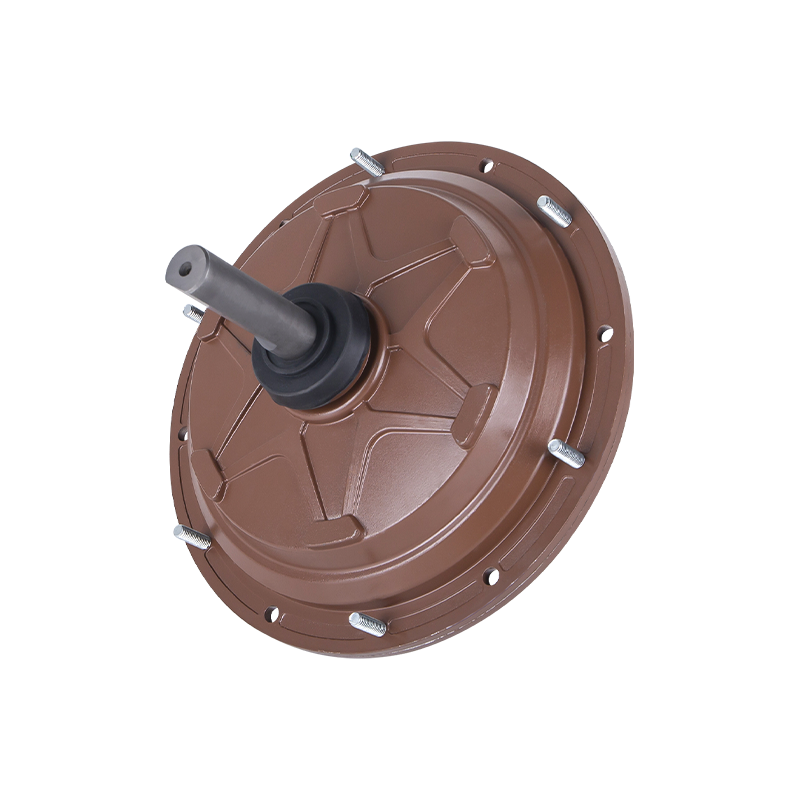
 এয়ার কুলারের জন্য DC149 220V 600W বাহ্যিক রটার BLDC মোটর এই 600W ব্রাশবিহীন মোটরটি সরাসরি 220V ড্রাইভ, উচ্চ টর্ক এবং দীর্ঘ রক্ষণাবেক্ষণ-মুক্ত জীবনকাল অফার করে, এটি ওয়ার্কশপ এবং গুদামগুলিতে ক্রমাগত ভারী-শুল্ক শীতলকরণ অ্যাপ্লিকেশনের জন্য উপযুক্ত করে তোলে। পণ্য দেখুন →
আরেকটি ব্যবহারিক পয়েন্ট হল তাপ নকশা। একটি নিয়ামক যা একটি গরম ঘেরে চলে তার আউটপুট কমিয়ে দেবে। যদি এয়ার কুলার মোটর একটি আঁটসাঁট, ধুলো-ভরা পরিবেশে ইনস্টল করা থাকে, তাহলে কন্ট্রোলারের বোর্ড অবশ্যই কনফর্মাল-লেপা হতে হবে এবং এর পাওয়ার স্টেজে অবশ্যই পর্যাপ্ত তামা এলাকা বা জোর করে বায়ুপ্রবাহ থাকতে হবে। এই পছন্দগুলি মোট সিস্টেম খরচ এবং নির্ভরযোগ্যতা প্রভাবিত করে। এয়ার হ্যান্ডলিং ইকুইপমেন্টের নির্মাতাদের জন্য, কন্ট্রোলার প্রোটেকশন এবং ডিরেটিং কার্ভ তুলনা করা সরবরাহকারীর মূল্যায়নের একটি অপরিহার্য অংশ। আমরা আরো বিস্তারিত আছে শিল্প পাখা অ্যাপ্লিকেশন এটি আপনাকে সেই প্রয়োজনীয়তাগুলি ফ্রেম করতে সহায়তা করতে পারে।
ফ্যান এবং কুলিং ইকুইপমেন্টে ব্যবহারিক বিবেচনা
ফ্যান এবং কুলিং সরঞ্জাম BLDC মোটর নিয়ন্ত্রণের উপর বিশেষ চাহিদা আরোপ করে। একটি ধ্রুবক-টর্ক লোডের বিপরীতে, একটি পাখা হল একটি চতুর্মুখী টর্ক লোড: টর্ক গতির বর্গের সাথে বৃদ্ধি পায় এবং ঘনকের সাথে শক্তি বৃদ্ধি পায়। এর মানে হল কন্ট্রোলারকে অবশ্যই কম গতিতে একটি খুব হালকা লোড এবং উচ্চ গতিতে একটি তীব্রভাবে বর্ধিত লোড পরিচালনা করতে হবে। একটি সার্ভো মোটরের জন্য সুর করা একটি নিয়ামক এই বৈশিষ্ট্যটি ভালভাবে পরিচালনা করতে পারে না।
অধিকন্তু, অনেক ভক্ত বাহ্যিক রটার মোটর ব্যবহার করে, যেখানে রটারটি বাইরের শেল এবং স্টেটর ভিতরে থাকে। মোটরটি প্রায়শই সরাসরি ফ্যান ইমপেলারে তৈরি করা হয়, কন্ট্রোলারের জন্য সীমিত স্থান রেখে। কিছু পণ্যে, কন্ট্রোলারটি মোটর টার্মিনাল বাক্সে একত্রিত করা হয় বা ফ্যান হাউজিংয়ের ভিতরে একটি পৃথক PCB-তেও মাউন্ট করা হয়। এই একীকরণ প্রভাবিত করে কিভাবে তাপ নষ্ট হয় এবং কিভাবে নিয়ামক আর্দ্রতা এবং ধুলো থেকে সুরক্ষিত থাকে।
ইসি ভক্তদের জন্য, নিয়ামক মোটর সমাবেশের একটি অবিচ্ছেদ্য অংশ। ফ্যানটি এসি লাইনের ভোল্টেজ নেয়, এটিকে ডিসিতে সংশোধন করে এবং তারপর মোটর চালানোর জন্য BLDC কন্ট্রোলার ব্যবহার করে। ব্যবহারকারীরা কেবল ফ্যানটিকে AC পাওয়ারের সাথে সংযুক্ত করে এবং একটি বাহ্যিক VFD প্রয়োজন ছাড়াই একটি DC ড্রাইভের শক্তি সঞ্চয় পান। আমাদের ECF35010 সিরিজ এই কমপ্যাক্ট EC ডিজাইনের একটি ভাল উদাহরণ, 220V ইনপুট এবং 350W আউটপুট ব্যবহার করে।
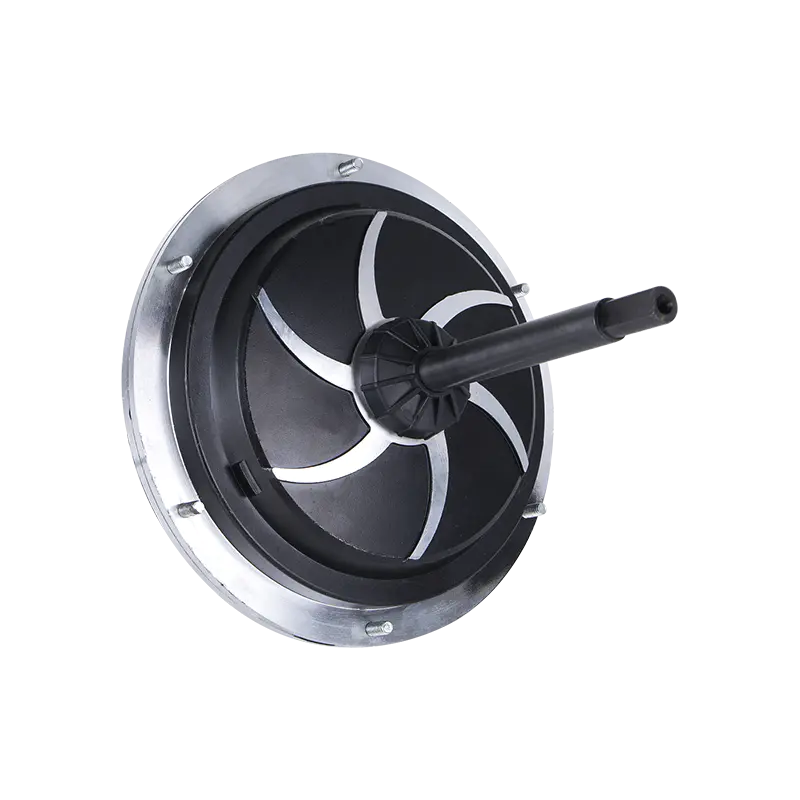
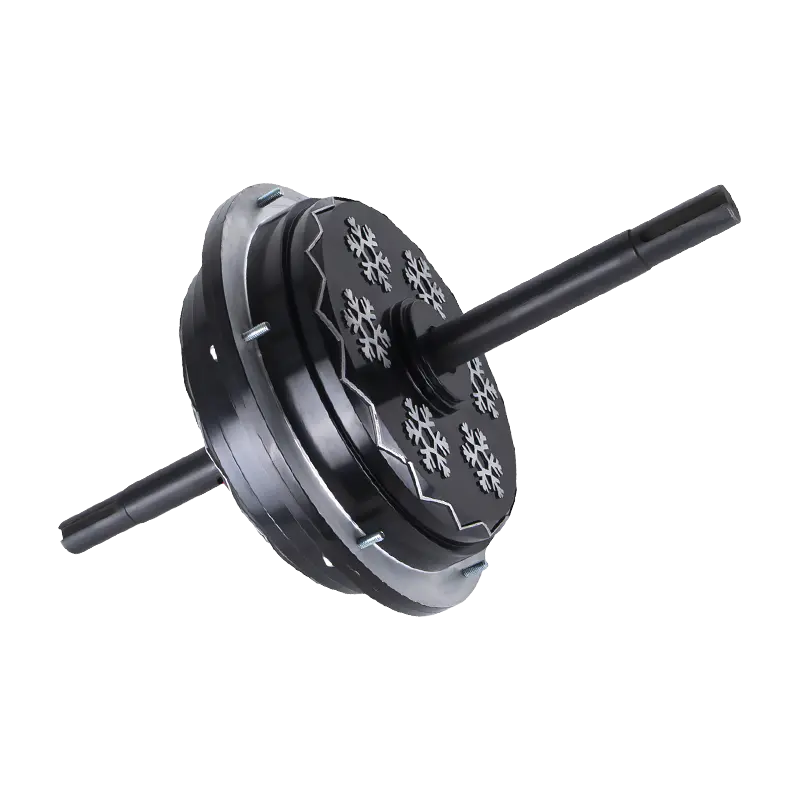
 ECF-350-10 220V 350W বৈদ্যুতিকভাবে কমিউটেড ফ্যান মোটর এই ইসি ফ্যান মোটরটি একটি BLDC কন্ট্রোলার এবং রেকটিফায়ারকে সংহত করে, 95% পর্যন্ত দক্ষতা এবং কম শব্দ অর্জন করে, বাষ্পীভবনকারী এয়ার কুলারের জন্য আদর্শ যেখানে শক্তি সঞ্চয় এবং শান্ত অপারেশন অগ্রাধিকার। পণ্য দেখুন →
এয়ার কুলার অ্যাপ্লিকেশনের জন্য একটি বাহ্যিক রটার বিএলডিসি মোটর নির্বাচন করার সময়, কন্ট্রোলারের বর্তমান রেটিং এবং মোটরের প্রতিরোধ এবং ইন্ডাকট্যান্স অবশ্যই মিলতে হবে। ছোট আকারের একটি নিয়ামক অতিরিক্ত গরম হবে; বড় আকারের একটি অপ্রয়োজনীয় খরচ এবং স্থান নষ্ট হতে পারে. একটি দরকারী রেফারেন্স আমাদের নিবন্ধ বাহ্যিক BLDC এয়ার কুলার মোটর নকশা বিবেচনা।
উপসংহার
BLDC মোটর কন্ট্রোলার প্রতিটি brushless মোটর পিছনে বুদ্ধিমত্তা. তারা ডিসি বিদ্যুৎকে ক্রমাগত ঘূর্ণায়মান টর্কে পরিণত করতে পজিশন ফিডব্যাক, কম্যুটেশন লজিক এবং PWM ব্যবহার করে। ছয়-পদক্ষেপ এবং FOC-এর মধ্যে পছন্দ মসৃণতা, খরচ এবং জটিলতাকে প্রভাবিত করে, যখন ভোল্টেজ এবং বর্তমান রেটিংগুলির মিল নির্ধারণ করে যে একটি মোটর সম্পূর্ণ লোডে নিরাপদে চলে কিনা। এয়ার কুলার, ইসি ফ্যান এবং অন্যান্য ইন্ডাস্ট্রিয়াল ব্লোয়ারের সাথে কাজ করা প্রকৌশলী এবং ক্রেতাদের জন্য, BLDC কন্ট্রোলার কীভাবে কাজ করে তা বোঝা একটি নির্ভরযোগ্য মোটর এবং কন্ট্রোলার সংমিশ্রণ নির্বাচনের প্রথম পদক্ষেপ।
 কাস্টমাইজ করার জন্য প্রস্তুত
আপনার মোটর পণ্য?
আমরা পেশাদার মোটর প্রস্তুতকারক, শক্তিশালী, স্থিতিশীল এবং দক্ষ শক্তি সরবরাহ করি নির্ভুল কারুশিল্প এবং উদ্ভাবনের মাধ্যমে সমস্ত শিল্পের জন্য কোর।
আমাদের সাথে যোগাযোগ করুন
-
 Mobile:+৮৬ ১৩৫৭৫৫৩৬৯১১
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 কোম্পানির ঠিকানা
কপিরাইট © by Shengzhou Jiangxin Motor Technology Co., Ltd. সর্বস্বত্ব সংরক্ষিত.
পাইকারি শিল্প ফ্যান মোটর প্রস্তুতকারক