নং 8, Duxiu সান রোড, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang Province, China
সংবাদ বিভাগ
পণ্য বিভাগ
একটি BLDC মোটর একটি হল প্রভাব সেন্সর কিভাবে কাজ করে? সম্পূর্ণ গাইড
একটি থ্রি-ফেজ ব্রাশবিহীন ডিসি মোটর বিবেচনা করুন যা গুঞ্জন শুরু করে, অত্যধিক কারেন্ট টানে এবং স্পিন করতে অস্বীকার করে। উইন্ডিংগুলি অক্ষত, নিয়ামক চালিত এবং চুম্বকগুলি সম্পূর্ণরূপে চুম্বকযুক্ত। এই পরিস্থিতিতে সবচেয়ে সাধারণ মূল কারণ একটি পোড়া উপাদান নয় কিন্তু একটি অনুপস্থিত সংকেত: নিয়ামক জানে না রটারটি কোথায়।
একটি ব্রাশবিহীন ডিসি মোটরের কোন যান্ত্রিক কমিউটার নেই এবং ব্রাশ নেই। সঠিক মুহুর্তে সঠিক স্টেটর উইন্ডিংগুলিকে শক্তিশালী করার আগে কন্ট্রোলারকে অবশ্যই রটারের অবস্থান জানাতে হবে। বেশিরভাগ ফ্যান-টাইপ BLDC মোটরগুলিতে, এই অবস্থানের তথ্য প্রদান করে এমন উপাদান হল হল প্রভাব সেন্সর।
একটি অনুচ্ছেদে উপসংহার সহজ. একটি হল ইফেক্ট সেন্সর রটার স্থায়ী চুম্বকের চৌম্বক ক্ষেত্র সনাক্ত করে এবং সেই ক্ষেত্রটিকে একটি ডিজিটাল বৈদ্যুতিক সংকেতে রূপান্তর করে। স্টেটরের চারপাশে 120 বৈদ্যুতিক ডিগ্রী দূরে স্থাপন করা এই জাতীয় তিনটি সেন্সর ছয়টি বাইনারি আউটপুট সমন্বয় তৈরি করে যা প্রতিটি বৈদ্যুতিক চক্রের মধ্যে রটার সেক্টরকে অনন্যভাবে বর্ণনা করে। মোটর কন্ট্রোলার এই ছয়টি অবস্থাকে ডিকোড করে এবং সঠিক ক্রমানুসারে ফেজ উইন্ডিংগুলিকে যাতায়াত করে। যখন হল সেন্সর, তাদের ওয়্যারিং, পুল-আপ সার্কিটরি এবং কন্ট্রোলার কম্যুটেশন লজিক সব একসাথে কাজ করে, তখন মোটর স্থির থেকে পূর্ণ গতিতে মসৃণভাবে ঘুরতে থাকে। যখন সেই শৃঙ্খলের কোনো অংশ ব্যর্থ হয়, তখন উপসর্গগুলি হল হুবহু হুম, ওভারকারেন্ট এবং কম্পন শুরুর দৃশ্যে বর্ণিত।
এই নির্দেশিকা ব্যাখ্যা করে, ধাপে ধাপে, হল ইফেক্ট সেন্সরগুলি কীভাবে BLDC মোটরে কাজ করে। আমরা অন্তর্নিহিত শারীরিক প্রভাবকে কভার করি, যেভাবে তিনটি সেন্সর ছয়-পদক্ষেপ কম্যুটেশন সিকোয়েন্স তৈরি করে, ল্যাচ-টাইপ হল আইসি বৈশিষ্ট্য, সেন্সর বসানো, ওয়্যারিং, সিগন্যাল অখণ্ডতা, সেন্সরহীন নিয়ন্ত্রণের সাথে তুলনা, এবং ব্যবহারিক ত্রুটি খুঁজে বের করা। ফ্যান, বাষ্পীভূত এয়ার কুলার এবং ইসি মোটর অ্যাপ্লিকেশনের জন্য হল-সেন্সরযুক্ত BLDC নির্মাণ কেন গুরুত্বপূর্ণ তাও আমরা দেখি।
হল প্রভাব: সেন্সরে আসলে কী ঘটে
হল ইফেক্ট সেন্সর হল একটি সেমিকন্ডাক্টর ডিভাইস যা এর মধ্য দিয়ে যাওয়া চৌম্বকীয় প্রবাহের ঘনত্বের সমানুপাতিক আউটপুট ভোল্টেজ তৈরি করে। এর পিছনের পদার্থবিদ্যাটি 1879 সালে এডউইন হলের সময়কালের। হল আবিষ্কার করেছিল যে যখন একটি কারেন্ট বহনকারী একটি কন্ডাক্টরকে একটি চৌম্বক ক্ষেত্রে বর্তমান দিকের সঠিক কোণে স্থাপন করা হয়, তখন চার্জ বাহকগুলি লরেন্টজ বল দ্বারা বিচ্যুত হয়। ইলেকট্রন বা সেমিকন্ডাক্টরের ছিদ্রগুলি কন্ডাকটরের একপাশে চলে যায়, যাতে দুটি পার্শ্বীয় প্রান্তের মধ্যে একটি পরিমাপযোগ্য ট্রান্সভার্স ভোল্টেজ দেখা যায়। এই ভোল্টেজ হল হল ভোল্টেজ।
হল ভোল্টেজ বর্তমান এবং চৌম্বক ক্ষেত্রের শক্তির গুণফলের সমানুপাতিক এবং কন্ডাকটরের বেধ এবং চার্জ ক্যারিয়ারের ঘনত্বের বিপরীতভাবে সমানুপাতিক। তামার মতো বিশুদ্ধ পরিবাহীতে, ক্যারিয়ারের ঘনত্ব এত বেশি যে হল ভোল্টেজ বিয়োগ হয়। এই কারণেই ব্যবহারিক হল সেন্সরগুলি অনেক কম ক্যারিয়ারের ঘনত্ব সহ সেমিকন্ডাক্টর উপাদান দিয়ে তৈরি, হল প্লেট নামক একটি পাতলা প্লেটে সাজানো, একটি বায়াস কারেন্ট সোর্স, একটি ডিফারেনশিয়াল অ্যামপ্লিফায়ার, একটি তুলনাকারী এবং একটি একক IC প্যাকেজে একটি আউটপুট স্টেজের সাথে একীভূত।
বিএলডিসি মোটরগুলির পরিবর্তনের জন্য, আমাদের উচ্চ রেজোলিউশনের সাথে পরম ফ্লাক্স ঘনত্ব পরিমাপ করার দরকার নেই। আমাদের শুধুমাত্র একটি প্রশ্নের একটি বাইনারি উত্তর প্রয়োজন: এই মুহূর্তে সেন্সরের মুখোমুখি রটারের একটি উত্তর মেরু নাকি দক্ষিণ মেরু। অতএব, একটি কম্যুটেশন-গ্রেড হল সেন্সরের আউটপুট ডিজিটাল। IC এর ভিতরের তুলনাকারী একটি রেফারেন্স থ্রেশহোল্ডের সাথে পরিবর্ধিত হল ভোল্টেজের তুলনা করে। যখন রটারের উত্তর মেরু অপারেটিং পয়েন্টের (BOP) উপরে ফ্লাক্স ঘনত্ব নিয়ে আসে, তখন আউটপুট একটি অবস্থায় চলে যায়। যখন দক্ষিণ মেরু পরে রিলিজ পয়েন্ট (বিআরপি) এর নীচে ফ্লাক্স ঘনত্বকে ঠেলে দেয়, তখন আউটপুটটি ফিরে যায়। বিওপি এবং বিআরপির মধ্যে পার্থক্যকে হিস্টেরেসিস বলা হয় এবং এটি চৌম্বক ক্ষেত্র বিপরীত হওয়ার সাথে সাথে একটি পরিষ্কার, বকবক-মুক্ত ডিজিটাল রূপান্তর নিশ্চিত করে।
কেন একটি BLDC মোটর রটার অবস্থান প্রতিক্রিয়া প্রয়োজন
একটি ব্রাশবিহীন ডিসি মোটর একটি সিঙ্ক্রোনাস স্থায়ী-চুম্বক মোটর। এর স্টেটর তিনটি ফেজ উইন্ডিং বহন করে, সাধারণত তারা বা ব-দ্বীপে সংযুক্ত থাকে এবং এর রটারটি উত্তর ও দক্ষিণ স্থায়ী চুম্বকের সাথে লাগানো থাকে। ব্রাশ করা ডিসি মোটরের বিপরীতে, যেখানে কমিউটেটর যান্ত্রিকভাবে রটার অবস্থান অনুযায়ী আর্মেচার কারেন্ট পরিবর্তন করে, বিএলডিসি মোটরের কোনো যান্ত্রিক সুইচিং ডিভাইস নেই। একটি বৈদ্যুতিন সংকেতের মেরু বদল দ্বারা ফেজ স্রোত অবশ্যই বৈদ্যুতিনভাবে সুইচ করতে হবে, এবং স্যুইচিং ইনস্ট্যান্টগুলি অবশ্যই রটার কৌণিক অবস্থানের সাথে মেলে। মোটর আর্কিটেকচারের সম্পূর্ণ চিকিত্সার জন্য, আপনি ব্রাশবিহীন ডিসি মোটর কাজের নীতি সম্পর্কে আমাদের নিবন্ধটি উল্লেখ করতে পারেন।
একটি স্ট্যান্ডার্ড থ্রি-ফেজ BLDC ড্রাইভে, যে কোনো এক সময়ে শুধুমাত্র দুটি ফেজ পরিচালনা করা হয়। তৃতীয় পর্যায়টি নিষ্ক্রিয়। বৈদ্যুতিন সংকেতের মেরু বদল ছয় পাওয়ার সুইচ ছয়টি সম্ভাব্য পরিবাহী অবস্থা তৈরি করে, যা একটি ঘূর্ণায়মান স্টেটর ক্ষেত্র স্থাপন করে। টর্ক উত্পাদিত হয় কারণ স্টেটর ক্ষেত্র স্থায়ী-চুম্বক রটারকে আকর্ষণ করে এবং বিকর্ষণ করে এবং রটার ক্ষেত্রটিকে প্রান্তিককরণে টানার চেষ্টা করে। সর্বাধিক টর্ক পাওয়া যায় যখন স্টেটর ক্ষেত্রটি রটার ক্ষেত্রের থেকে প্রায় 90 বৈদ্যুতিক ডিগ্রি এগিয়ে থাকে। রটার বাঁকানোর সাথে সাথে সেই 90-ডিগ্রি সম্পর্ক বজায় রাখতে, কন্ট্রোলারকে প্রতি 60 বৈদ্যুতিক ডিগ্রীতে একটি পরিবাহী অবস্থা থেকে পরবর্তীতে স্যুইচ করতে হবে। যদি স্যুইচিং তাড়াতাড়ি হয়, টর্ক ড্রপ; দেরী হলে টর্ক কমে যায়; যদি ভুল জোড়া নির্বাচন করা হয়, মোটর ত্বরণের পরিবর্তে হ্রাস পায়। গুরুত্বপূর্ণ অংশটি হ'ল কন্ট্রোলার রটার অবস্থান না জানলে কোন জুটি বেছে নেবে তা জানতে পারে না। অবস্থান প্রতিক্রিয়া, অতএব, একটি ঐচ্ছিক পরিমার্জন নয়। এটি একটি কার্যকরী প্রয়োজনীয়তা।
একটি BLDC মোটরে রটার অবস্থান প্রাপ্ত করার বিভিন্ন উপায় আছে। এনকোডার এবং রিসোলভারগুলি উচ্চ রেজোলিউশন দেয়, তবে তারা ব্যয়বহুল এবং যান্ত্রিকভাবে জটিল। সেন্সরহীন পদ্ধতিগুলি ব্যাক-ইএমএফ থেকে অবস্থান অর্জন করে, কিন্তু তারা স্থবির এবং কম গতিতে ব্যর্থ হয়। একটি খরচ-সংবেদনশীল ফ্যান মোটরের জন্য প্রতি মিনিটে কয়েকশ থেকে কয়েক হাজার বিপ্লব চলছে, তিনটি হল ইফেক্ট সেন্সর হল শিল্প-মান সমঝোতা। এগুলি সস্তা, মজবুত, এবং শ্যাফ্ট না চললেও পরম রটার অবস্থান প্রদান করে।
তিনটি হল সেন্সর, ছয়টি রাজ্য, ছয়টি কম্যুটেশন ধাপ
হল সেন্সর একক বা একাধিক ব্যবহার করা যেতে পারে. একটি তিন-ফেজ BLDC মোটরে, স্ট্যান্ডার্ড কনফিগারেশন হল স্টেটরের চারপাশে 120 বৈদ্যুতিক ডিগ্রী ব্যবধানে তিনটি সেন্সর। সেন্সরগুলি স্থির করা হয়েছে, এবং রটার বাঁকানোর সাথে সাথে রটার চুম্বকগুলি তাদের পাশ দিয়ে চলে যায়। যেহেতু প্রতিটি সেন্সর একটি উত্তর মেরুতে উন্মুক্ত হয়, তার ডিজিটাল আউটপুট যুক্তিতে উচ্চতায় যায়; যখন একটি দক্ষিণ মেরু অতিক্রম করে, আউটপুট লজিক কম হয়। যেহেতু তিনটি সেন্সর শারীরিকভাবে 120 বৈদ্যুতিক ডিগ্রী দ্বারা পৃথক করা হয়েছে, তাদের আউটপুট একই তাত্ক্ষণিকভাবে পরিবর্তন হয় না। যেকোনো মুহূর্তে, তিনটি আউটপুটের সমন্বয় ছয়টি বৈধ অবস্থার একটি। প্রতিটি রাজ্য 60 বৈদ্যুতিক ডিগ্রী বিস্তৃত একটি রটার সেক্টরের সাথে মিলে যায়।
নিয়ন্ত্রক একটি সত্য সারণী ধারণ করে যা ছয়টি রাজ্যের প্রতিটিকে সেই সেক্টরে সক্রিয় করা আবশ্যক পর্যায়গুলির জোড়ায় মানচিত্র করে। একটি প্রতিনিধি ম্যাপিং নীচে দেখানো হয়েছে.
| হল স্টেট (H1 H2 H3) | রটার সেক্টর | পর্যায়গুলি উজ্জীবিত |
|---|---|---|
| 101 | 0 থেকে 60 ডিগ্রি | এ/বি- |
| 100 | 60 থেকে 120 ডিগ্রি | এ/সি- |
| 110 | 120 থেকে 180 ডিগ্রি | বি/সি- |
| 010 | 180 থেকে 240 ডিগ্রি | বি/এ- |
| 011 | 240 থেকে 300 ডিগ্রি | সি/এ- |
| 001 | 300 থেকে 360 ডিগ্রী | সি/বি- |
টেবিল জুড়ে পড়া, একটি সম্পূর্ণ বৈদ্যুতিক চক্রের জন্য রাজ্যের ক্রম হল 101, 100, 110, 010, 011, 001। মোটর অন্যভাবে ঘুরলে সঠিক ক্রমটি বিপরীত হতে পারে, এবং যদি ফেজ তারগুলি অদলবদল করা হয় তবে সেক্টরগুলিতে রাজ্যগুলির নিয়োগ পরিবর্তন হয়; নীতিটি অভিন্ন থাকে।
দুটি পয়েন্ট জোর দেওয়া মূল্যবান কারণ তারা বাস্তব-বিশ্বের অনেক ডিজাইনের সিদ্ধান্ত ব্যাখ্যা করে। প্রথমত, হলের সংমিশ্রণ পরিবর্তিত হলে, নিয়ামক অবিলম্বে পরবর্তী পরিবাহী অবস্থায় যেতে পারে। হল ট্রানজিশন নিজেই কম্যুটেশন ইভেন্ট হিসাবে ব্যবহার করা যেতে পারে। এই কারণেই কম্যুটেশনকে প্রায়ই হল-সিঙ্ক্রোনাইজ হিসাবে বর্ণনা করা হয়। দ্বিতীয়ত, যেহেতু হল সংকেতগুলি প্রতি 60 বৈদ্যুতিক ডিগ্রীতে শুধুমাত্র একবার আপডেট হয়, রেজোলিউশনটি একটি এনকোডারের তুলনায় মোটা। বেশ কয়েকটি মেরু জোড়া সহ একটি মোটরের জন্য, সেন্সরগুলির মধ্যে শারীরিক ব্যবধান অনুরূপভাবে ছোট হয়ে যায়; আমরা পরে একটি উত্সর্গীকৃত বিভাগে সেই যান্ত্রিক সীমাবদ্ধতায় ফিরে যাব।
প্রতিটি 60-ডিগ্রী সেক্টরের মধ্যে, কন্ডাক্টিং উইন্ডিংয়ে কারেন্ট সাধারণত ডিসি বাস ভোল্টেজের পালস-উইডথ মড্যুলেশন (PWM) দ্বারা নিয়ন্ত্রিত হয়। হল সেন্সর কারেন্ট নিয়ন্ত্রণ করে না; তারা শুধুমাত্র সিদ্ধান্ত নেয় কোন জোড়া পর্যায় PWM পায়। গতি PWM ডিউটি চক্র পরিবর্তন করে সামঞ্জস্য করা হয়, যখন কম্যুটেশন স্টেপিং হল স্টেটে লক থাকে। ছয়-পদক্ষেপ কম্যুটেশন প্লাস PWM-এর এই সংমিশ্রণটি কার্যত সমস্ত সেন্সরযুক্ত BLDC ফ্যান এবং এয়ার-কুলার ড্রাইভের ভিত্তি।
ল্যাচ-টাইপ হল ICs: গুরুত্বপূর্ণ উপাদান
একটি BLDC কম্যুটেশন অ্যাপ্লিকেশনে, হল সেন্সর ল্যাচিং মোডে কাজ করে; এটিকে সাধারণত ইউনিপোলার সুইচের পরিবর্তে বাইপোলার ল্যাচ বলা হয়। একটি পোলারিটির একটি ক্ষেত্র থ্রেশহোল্ড অতিক্রম করলে একটি ইউনিপোলার সুইচ চালু হয়, এবং ক্ষেত্রটি সেই প্রান্তিকের নীচে ফিরে গেলে বন্ধ হয়ে যায়। সেই আচরণটি চুম্বকের উপস্থিতি সনাক্ত করার জন্য ঠিক আছে, কিন্তু পরিবর্তনের জন্য নয়। একটি কম্যুটেশন সেন্সরকে অবশ্যই তার অবস্থা মনে রাখতে হবে এবং বিপরীত মেরু না আসা পর্যন্ত এটি ধরে রাখতে হবে। একটি ল্যাচ-টাইপ হল আইসি ঠিক এই কাজটি করে: এটি বিওপির উপরে একটি উত্তর মেরু দেখলে যুক্তিকে উঁচু করে রাখে এবং বিআরপির নীচে একটি দক্ষিণ মেরু না দেখা পর্যন্ত ছেড়ে দেয় না। আউটপুট তখন মোটামুটি 180 বৈদ্যুতিক ডিগ্রীতে উচ্চ এবং প্রায় 180 বৈদ্যুতিক ডিগ্রীর উপরে কম থাকে, যা কম্যুটেশন লজিক আশা করে সমানভাবে সুষম বর্গাকার তরঙ্গ তৈরি করে।
মূল ডেটাশিট পরামিতি ব্যাখ্যা করা কঠিন নয়। ওপেন-ড্রেন বা পুশ-পুল আউটপুট সহ একটি সাধারণ কমিউটেশন হল আইসি-এর সরবরাহ ভোল্টেজ 3.3 থেকে 24 V DC হয়। ওপেন-ড্রেন আউটপুটগুলির জন্য একটি বহিরাগত পুল-আপ প্রতিরোধকের প্রয়োজন হয়; পুশ-পুল আউটপুট করে না। সুইচিং থ্রেশহোল্ড বিওপি এবং বিআরপি গাউস বা মিলিটেসলায় নির্দিষ্ট করা হয়েছে এবং হিস্টেরেসিস তাদের মধ্যে পার্থক্য। একটি সাধারণ ল্যাচের কয়েক টেন গাউসের একটি অপারেটিং পয়েন্ট এবং কয়েক দশ গাউসের বিপরীত মেরুত্বের একটি রিলিজ পয়েন্ট থাকতে পারে; প্রকৃত সংখ্যা অবশ্যই সেন্সর অবস্থানে উপলব্ধ ফ্লাক্স ঘনত্বের সাথে মিলিত হতে হবে। সুইচিং ফ্রিকোয়েন্সি মোটর সর্বাধিক বৈদ্যুতিক ফ্রিকোয়েন্সি থেকে বেশি হতে হবে; ফ্যান মোটরগুলির জন্য এটি খুব কমই একটি সমস্যা তবে উচ্চ-গতি বা উচ্চ-মেরু-গণনা ডিজাইনের জন্য পরীক্ষা করা উচিত। পরিবেষ্টিত তাপমাত্রা পরিসীমা অবশ্যই মোটরের ভিতরের সেন্সরের সবচেয়ে খারাপ-কেস অবস্থানকে কভার করতে হবে, যার মধ্যে উইন্ডিং থেকে তাপ ভিজানো রয়েছে। বাষ্পীভূত এয়ার কুলারের মতো বহিরঙ্গন সরঞ্জামগুলির জন্য, সেন্সর সমাবেশের আর্দ্রতা প্রতিরোধের বিষয়টিও গুরুত্বপূর্ণ।
একটি সূক্ষ্ম কিন্তু পুনরাবৃত্ত ডিজাইনের সমস্যা হল হল সেন্সর বসানো এবং একটি স্লটেড স্টেটরে চুম্বক প্রবাহের মধ্যে সম্পর্ক। সেন্সর শুধুমাত্র রটার চুম্বক দেখতে পায় না; এটি এনার্জাইজড স্টেটর উইন্ডিং থেকে লিকেজ ফ্লাক্সও দেখে। যদি ফুটো ক্ষেত্রটি যথেষ্ট শক্তিশালী হয় তবে এটি BOP এবং BRP থ্রেশহোল্ড অতিক্রম করতে পারে বা কম্যুটেশন সময় পরিবর্তন করতে পারে। স্ট্যান্ডার্ড প্রতিকারগুলি হল সেন্সরটিকে মাস্ক বা বন্ধনী করা, স্টেটর স্ট্যাকের বাইরে রাখা, বা কন্ট্রোলারে একটি সংক্ষিপ্ত ডিবাউন্স বা ফিল্টার ব্যবহার করে ইনভার্টার স্যুইচিংয়ের সময় সাময়িকভাবে হল সিগন্যালটি ফাঁকা করা। এটি একটি সাধারণ বিশদ যা একটি টেকসই মোটর ডিজাইনকে বিরতিমূলক কম্যুটেশন ত্রুটি সহ একটি থেকে আলাদা করে।
মাউন্ট, প্রান্তিককরণ, এবং মেরু-জোড়া সীমাবদ্ধতা
হল সেন্সরগুলির যান্ত্রিক মাউন্টিং বৈদ্যুতিক নকশার মতোই গুরুত্বপূর্ণ। বেশিরভাগ ছোট এবং মাঝারি BLDC মোটরগুলিতে ফ্যান, এয়ার কুলার এবং বাষ্পীভবনকারী কুলারের উদ্দেশ্যে, তিনটি হল আইসি মোটরের নন-ড্রাইভ এন্ড শিল্ডে লাগানো একটি ছোট প্রিন্টেড সার্কিট বোর্ডে সোল্ডার করা হয়। রটার অতিরিক্ত চুম্বক বহন করে যা সেন্সর বোর্ডের উপর দিয়ে যায়, অথবা সেন্সর বোর্ডটি এমনভাবে স্থাপন করা হয় যাতে স্থাপত্যের উপর নির্ভর করে প্রধান রটার চুম্বকগুলি এটিকে অতিক্রম করে। সেন্সর PCB একটি সংযোগকারীর মাধ্যমে কন্ট্রোলার বোর্ডের সাথে বৈদ্যুতিকভাবে সংযুক্ত থাকে, যা সাধারণ পাঁচ-তারের ইন্টারফেস তৈরি করে: VCC, GND, এবং তিনটি সেন্সর আউটপুট।
120 ডিগ্রির বৈদ্যুতিক ব্যবধান একটি যান্ত্রিক কোণে অনুবাদ করে যা চৌম্বকীয় মেরু জোড়ার সংখ্যার উপর নির্ভর করে। একটি বৈদ্যুতিক চক্র একটি মেরু জোড়ার সাথে মিলে যায়, তাই সন্নিহিত সেন্সরগুলির মধ্যে যান্ত্রিক কোণ হল 120 বৈদ্যুতিক ডিগ্রী মেরু জোড়ার সংখ্যা দ্বারা বিভক্ত। একটি দুই-মেরু মোটরের জন্য, তিনটি সেন্সর 120 যান্ত্রিক ডিগ্রী দূরে অবস্থিত। একটি চার-মেরু মোটর জন্য, তারা 60 যান্ত্রিক ডিগ্রী দূরে ব্যবধান করা হয়. চারটি মেরু জোড়া সহ একটি আট-মেরু মোটরের জন্য, ব্যবধান 30 যান্ত্রিক ডিগ্রি। ফলস্বরূপ, মেরু সংখ্যা বাড়ার সাথে সাথে সেন্সর প্যাকেজগুলির জন্য উপলব্ধ স্থান সঙ্কুচিত হয় এবং প্রান্তিককরণ সহনশীলতা আরও শক্ত হয়ে যায়। এটি একটি কারণ যে অনেক বড় ফ্যান মোটর একটি মাঝারি পোল কাউন্টের সাথে লেগে থাকে এবং কেন উচ্চ-মেরু-গণনা মোটরগুলিকে প্রায়শই সেন্সরবিহীন ডিজাইন করা হয় বা আলাদা বোর্ডের পরিবর্তে মূল PCB-তে সরাসরি মাউন্ট করা সেন্সরগুলির সাথে।
প্রান্তিককরণ দ্বিতীয় সীমাবদ্ধতা। সমাবেশের সময় সেন্সর বোর্ড এমনভাবে স্থাপন করা হয় যাতে প্রতিটি হলের আউটপুটের সুইচিং প্রান্তটি সংশ্লিষ্ট পর্যায়ের স্টেটর উইন্ডিংয়ের সাথে সম্পর্কিত সঠিক রটার কোণে ঘটে। যদি সেন্সরগুলি উভয় দিকের বেশ কয়েকটি বৈদ্যুতিক ডিগ্রী দ্বারা বিভ্রান্ত হয়, তবে পরিবর্তন ঘটনাটি খুব তাড়াতাড়ি বা খুব দেরিতে আসে, যার ফলে কারেন্ট স্পাইক, টর্ক রিপল, কম্পন এবং কার্যক্ষমতা হ্রাস পায়। যদি সেন্সরগুলি স্থূলভাবে ভুলভাবে সংগঠিত হয়, তাহলে মোটরটি মোটেও শুরু নাও হতে পারে। কিছু ডিজাইন ইচ্ছাকৃতভাবে সেন্সর এবং উইন্ডিং অক্ষের মধ্যে একটি স্থির কোণ প্রবর্তন করে যাতে উচ্চ-গতির অপারেশনের জন্য ফেজ অগ্রিম তৈরি করা হয়, কিন্তু অফসেটটি তখন সামঞ্জস্যপূর্ণ এবং নথিভুক্ত হয়, দুর্ঘটনাজনিত নয়।
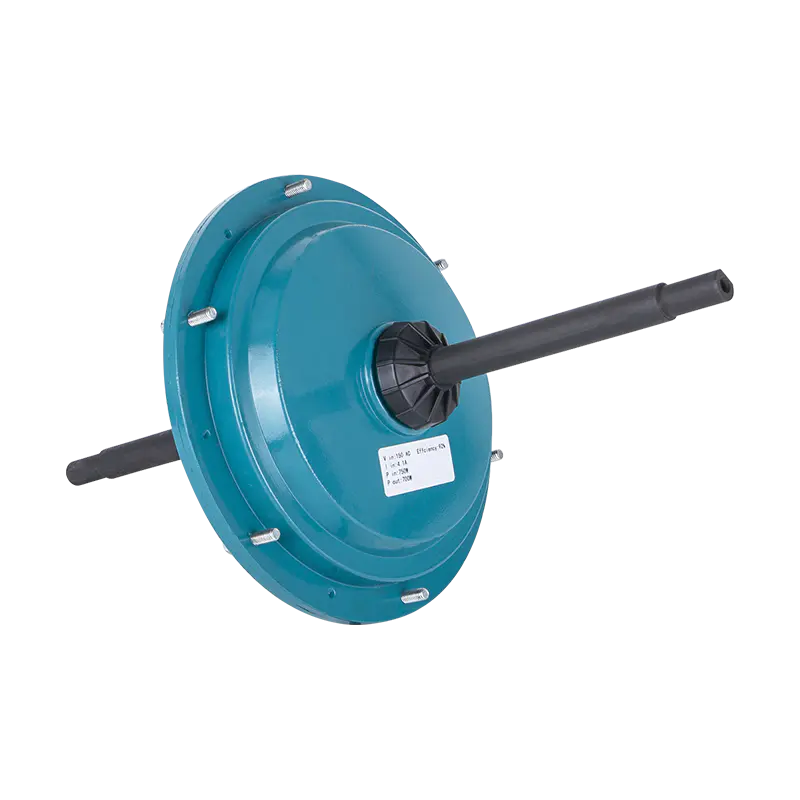
বিভিন্ন এয়ার-কুলার ফ্যান মোটরগুলিতে ব্যবহৃত বাহ্যিক রটার নির্মাণ স্টেটরকে ভিতরে রাখে এবং রটার কাপকে বাইরে রাখে। সেন্সর সিস্টেমের জন্য সুস্পষ্ট সুবিধা হল হল বোর্ড স্থির স্টেটরের পাশে মাউন্ট করা হয় এবং চুম্বক রিংটি ঘূর্ণায়মান কাপের ভিতরে থাকে; বাতাসের ফাঁক অনুমানযোগ্য, এবং সেন্সরটি বাহ্যিক বায়ুপ্রবাহ থেকে সুরক্ষিত। এই স্থাপত্যের একটি উদাহরণের জন্য একটি আকারে যা প্রকৃত বায়ুপ্রবাহ শুল্কের মুখোমুখি হয়, DC149-220V-600W বাহ্যিক BLDC এয়ার-কুলার মোটরটি একটি প্রতিনিধিত্বমূলক কেস।
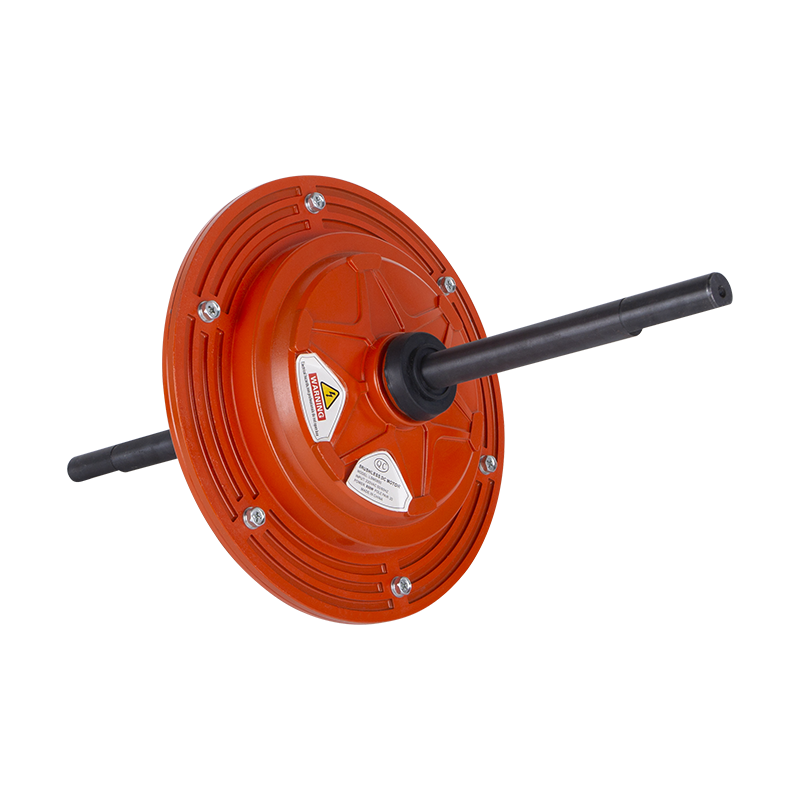
 DC149 220V 600W বাহ্যিক রটার BLDC এয়ার কুলার মোটর এই 600W বাহ্যিক রটার মোটর হল স্টেটর-মাউন্ট করা হল সেন্সিং-এর একটি প্রতিনিধিত্বমূলক উদাহরণ, যা প্রকৃত বায়ুপ্রবাহ শুল্কের নির্ভরযোগ্য পরিবর্তনের জন্য অনুমানযোগ্য এয়ার গ্যাপ এবং সুরক্ষিত সেন্সর স্থাপনের প্রস্তাব দেয়। পণ্য দেখুন →
ওয়্যারিং এবং সিগন্যালের অখণ্ডতা: নিয়ামকের কাছে ডাল পাওয়া
হল আউটপুটগুলি বর্গাকার তরঙ্গ, কিন্তু তারা একটি তারের মাধ্যমে ভ্রমণ করে যা দ্রুত পরিবর্তনকারী PWM স্রোত বহনকারী ফেজ তারের পাশাপাশি চলে। যত্ন ছাড়া, সংকেত দূষিত হতে পারে. সবচেয়ে গুরুত্বপূর্ণ ব্যবহারিক পয়েন্ট হল:
- ওপেন-ড্রেন হল আউটপুটের জন্য 1k থেকে 10k ওহমের পুল-আপ প্রতিরোধক ব্যবহার করুন। মান সংকেত বৃদ্ধির সময় এবং অনাক্রম্যতা উভয়ই নিয়ন্ত্রণ করে। খুব কম একটি প্রতিরোধ অপ্রয়োজনীয় স্রোত আঁকে; অত্যধিক একটি প্রতিরোধের প্রান্তটি ধীর এবং ক্যাপাসিট্যান্সের প্রতি সংবেদনশীল করে তোলে।
- কম্যুটেশন এজ টাইমিং সংরক্ষণ করার সময় উচ্চ-ফ্রিকোয়েন্সি শব্দ অপসারণ করতে কন্ট্রোলার ইনপুটের কাছে একটি ছোট ক্যাপাসিটর রাখুন, সাধারণত 1nF থেকে 100nF।
- হল সিগন্যাল তারগুলিকে বাঁকানো বা ঢালযুক্ত রাখুন এবং যেখানেই রাউটিং অনুমতি দেয় সেখানে ফেজ কন্ডাক্টর থেকে আলাদা করুন৷
- গ্রাউন্ড অফসেট এড়াতে সেন্সর গ্রাউন্ড এবং কন্ট্রোলার গ্রাউন্ডকে একটি সাধারণ পয়েন্টে সংযুক্ত করুন। যদি সেন্সরটি একটি পৃথক ভোল্টেজ নিয়ন্ত্রক দ্বারা সরবরাহ করা হয়, তবে নিশ্চিত করুন যে PWM ট্রানজিয়েন্টের সময় নিয়ন্ত্রকের আউটপুট স্থিতিশীল।
- দীর্ঘ তারের জন্য, ডিফারেনশিয়াল লাইন ড্রাইভার বা ট্রানজিস্টর বাফার ঢোকানো যেতে পারে, তবে কয়েক মিটার পর্যন্ত তারের মোটরগুলির জন্য, একটি ফিল্টার করা খোলা-ড্রেন সংকেত সাধারণত যথেষ্ট।
কন্ট্রোলারে কম্যুটেশন লজিক সাধারণত ট্রানজিশন প্রান্তে ট্রিগার করে, লেভেলে নয়। হল লাইনে অতিরিক্ত ট্রানজিশন সৃষ্টি করে এমন যেকোন আওয়াজ একটি অকাল কম্যুটেশনের কারণ হবে, যে কারণে ডিবাউন্সিং এবং এজ ডিটেকশন প্রোডাকশন কন্ট্রোলারের ফার্মওয়্যারের অংশ। কিছু ইনভার্টার ফেজ স্যুইচিংয়ের সময় হল ইনপুটগুলিকে কয়েক মাইক্রোসেকেন্ডের জন্য ফাঁকা রাখে, কারণ স্যুইচিং নোডের দ্রুত ভোল্টেজ পরিবর্তন ক্যাপাসিটিভভাবে সেন্সরের তারের সাথে যুক্ত হয়।
মোটরের ভিতরে একটি অতিরিক্ত প্রতিরক্ষামূলক পরিমাপ হল সংযোগকারীর কাছাকাছি প্রতিটি হল লাইনে একটি সিরিজ প্রতিরোধক; কন্ট্রোলার-সাইড ক্যাপাসিটরের সাথে একত্রে, এটি একটি লো-পাস ফিল্টার গঠন করে। আপনি যদি একা মোটর সোর্স করছেন, নিশ্চিত করুন যে মোটর সংযোগকারী পিনে VCC, GND, H1, H2, এবং H3 এর লেবেল রয়েছে; একটি ভুল পিনআউট হল সবচেয়ে সাধারণ ফিল্ড ওয়্যারিং ত্রুটি এবং সাপ্লাই পোলারিটি বিপরীত হলে হল আইসিগুলিকে দ্রুত ক্ষতিগ্রস্ত করতে পারে।
হল সেন্সর বনাম সেন্সরহীন নিয়ন্ত্রণ: একটি ব্যবহারিক তুলনা
একটি পুনরাবৃত্ত ইঞ্জিনিয়ারিং প্রশ্ন হল সেন্সরবিহীন ব্যাক-ইএমএফ নিয়ন্ত্রণ হল সেন্সরগুলিকে প্রতিস্থাপন করতে পারে কিনা। উচ্চ-ভলিউম অ্যাপ্লিকেশনগুলিতে উত্তর কখনও কখনও হ্যাঁ হয়, তবে আপস ছাড়া নয়। হল সেন্সরগুলির সাথে সংবেদিত নিয়ন্ত্রণের একটি সিদ্ধান্তমূলক সুবিধা রয়েছে: এটি শূন্য গতিতে কাজ করে। একটি সেন্সরবিহীন ড্রাইভ, বিপরীতে, উন্মুক্ত পর্বের ব্যাক-ইএমএফ থেকে রটারের অবস্থান অনুমান করে এবং ব্যাক-ইএমএফ গতির সমানুপাতিক। স্থির অবস্থায় এবং খুব কম আরপিএম-এ, ব্যাক-ইএমএফ পরিমাপ করার জন্য খুব ছোট, তাই নিয়ামককে কেবলমাত্র মোটর সচল করার জন্য অ্যালাইনমেন্ট পালস এবং ওপেন-লুপ র্যাম্পিং প্রয়োগ করতে হবে। যদি লোড টর্ক বেশি হয় বা স্টার্টআপের সময় পরিবর্তন হয়, ওপেন-লুপ র্যাম্প ব্যর্থ হতে পারে, মোটর স্টল করতে পারে বা ক্ষণস্থায়ী বিপরীত ঘূর্ণন তৈরি করতে পারে।
এয়ার কুলার, ডাক্ট ফ্যান এবং অন্যান্য প্রপেলার লোডের জন্য, ফ্যান নিজেই স্থির অবস্থায় খুব কম ঘূর্ণন সঁচারক বল প্রয়োগ করে, কিন্তু এরোডাইনামিক লোড গতির বর্গক্ষেত্রের সাথে বৃদ্ধি পায়। একটি সেন্সরড মোটর প্রথম হল ট্রানজিশন থেকে সম্পূর্ণ টর্ক দিয়ে শুরু হয়, যা কন্ট্রোলারকে সরল করে এবং একটি পরিচিত দিক নির্দেশনা নিশ্চিত করে। ফার্মওয়্যারটি ভালভাবে টিউন করা থাকলে একটি সেন্সরবিহীন মোটর চালু করা যেতে পারে, তবে প্রচেষ্টাটি হার্ডওয়্যারের পরিবর্তে সফ্টওয়্যারে চলে যায়।
খরচ এবং নির্ভরযোগ্যতা সাধারণত সেন্সর অপসারণ বিবেচনা করার প্রধান কারণ। হল সেন্সর মোটর তারে দুই বা তিনটি কন্ডাক্টর, একটি সংযোগকারী, একটি সেন্সর PCB, এবং সমাবেশের সময় যোগ করে। নির্ভরযোগ্যতার দিক থেকে, একটি সেন্সর বা সোল্ডার জয়েন্ট ব্যর্থ হতে পারে, যেখানে ব্যাক-ইএমএফ সেন্সিং-এ অতিরিক্ত চলমান বা চৌম্বকীয় অংশ নেই। যাইহোক, সঠিকভাবে মাউন্ট করা এবং সুরক্ষিত করা হলে আধুনিক হল আইসিগুলি সস্তা এবং খুব শক্তিশালী। ফ্যান মোটরগুলির জন্য যেগুলি মাস ধরে একটানা চলে, সেন্সর ব্যর্থতার হার কম; আরও সাধারণ ব্যর্থতা হল ইনস্টলেশনের সময় সেন্সর তারের বা সংযোগকারীর যান্ত্রিক ক্ষতি।
| মানদণ্ড | হল সেন্সর নিয়ন্ত্রণ | সেন্সরহীন (ব্যাক-ইএমএফ) |
|---|---|---|
| স্থির অবস্থায় রটার অবস্থান | অবিলম্বে উপলব্ধ | পরিমাপযোগ্য নয় |
| স্টার্টআপ আচরণ | নির্ধারক এবং পুনরাবৃত্তিযোগ্য | ফার্মওয়্যার প্রান্তিককরণ এবং র্যাম্পের উপর নির্ভর করে |
| কম গতির টর্ক | প্রথম কম্যুটেশন থেকে সম্পূর্ণ টর্ক | ব্যাক-ইএমএফ পঠনযোগ্য না হওয়া পর্যন্ত হ্রাস করা হয় |
| অতিরিক্ত উপাদান | তিনটি সেন্সর প্লাস পিসিবি এবং ওয়্যারিং | কোনোটিই নয় |
| কন্ট্রোলার জটিলতা | সরল সত্য টেবিল | এস্টিমেটর, ফিল্টার, স্টার্টআপ স্টেট মেশিন |
| সাধারণ ফ্যান মোটর ব্যবহার | পরিবর্তনশীল গতি, শান্ত কম গতির অপারেশন | ধ্রুব গতি, স্থির গতির পাখা |
শেষ পর্যন্ত, পছন্দ অপারেটিং খামে নেমে আসে। একটি মোটর যা অবশ্যই স্থির অবস্থায় টর্ক তৈরি করতে হবে, কম গতিতে একটি ফ্যান ধরে রাখতে হবে বা হল সেন্সর থেকে নির্ভরযোগ্যভাবে সুবিধাগুলি বিপরীত করতে হবে। একটি ফিক্সড-স্পিড ফ্যান যা লোড ছাড়াই বিশ্রাম থেকে ঘোরে একটি সাবধানে টিউন করা স্টার্টআপ রুটিনের সাথে সেন্সরহীন হতে পারে। বেশিরভাগ বাণিজ্যিক এয়ার-কুলার মোটর, ইসি ফ্যান মোটর, এবং কম-আওয়াজ BLDC ফ্যান মোটর হল সেন্সরগুলিকে মসৃণ, নীরব, ধীর গতির অপারেশন এবং অনুমানযোগ্য স্টার্টআপের গ্যারান্টি দেয়।
হল-সেন্সরযুক্ত BLDC মোটর নির্বাচন করার সময় কী যাচাই করতে হবে
আপনি যদি একটি সম্পূর্ণ মোটর কিনছেন, আপনি সাধারণত হল সেন্সর মডেলটি নিজেই নির্বাচন করবেন না; মোটর প্রস্তুতকারক করে। কিন্তু আপনি কি যাচাই করতে হবে তা জানা উচিত, কারণ সেন্সরের গুণমান সরাসরি আপনার সরঞ্জামের শুরু নির্ভরযোগ্যতা এবং পরিষেবা জীবনকে প্রভাবিত করে।
প্রথমে, আপনার কন্ট্রোলারের বিরুদ্ধে সেন্সর সরবরাহ ভোল্টেজ পরিসীমা পরীক্ষা করুন। 5V এ চালিত হল সেন্সর সহ একটি মোটর 3.3V সরবরাহে চলতে পারে না যদি না সেন্সরগুলি 3.3V অপারেশন গ্রহণ করে এবং পুল-আপগুলি 3.3V রেলের সাথে সংযুক্ত থাকে। অনেক আধুনিক হল IC 3.3 থেকে 24V কভার করে। দ্বিতীয়ত, আউটপুট লজিক নিশ্চিত করুন: ওপেন-ড্রেন আউটপুটগুলির জন্য একটি পুল-আপ প্রতিরোধকের প্রয়োজন, এবং পুল-আপ অবশ্যই আপনার কন্ট্রোলার বোর্ডে থাকতে হবে। তৃতীয়, মেরু-জোড়া গণনা এবং সেন্সর ব্যবধান যাচাই করুন; এটি ব্যবহারকারী দ্বারা কনফিগারযোগ্য নয়। চতুর্থ, পরিবেশগত রেটিং বিবেচনা করুন। যদি মোটরটি একটি বাষ্পীভূত কুলারের ভেজা বাতাসের স্রোতে মাউন্ট করা হয় বা ঘনীভবনের সংস্পর্শে আসে, তাহলে সেন্সর PCB এবং সংযোগকারীকে অবশ্যই সুরক্ষিত রাখতে হবে।
পঞ্চম, আপনার প্রকৃত লোড দিয়ে স্টার্টআপ আচরণ পরীক্ষা করুন। একটি ফ্যান ইমপেলার কখনও কখনও একটি সামান্য বিশ্রাম পক্ষপাত আছে; যদি হল বোর্ড ভুলভাবে সাজানো থাকে, তাহলে মোটর মাঝে মাঝে পিছনের দিকে শুরু হতে পারে বা কম গতিতে কম্পিত হতে পারে। সৎ পরীক্ষা আসল সমাবেশের উপর। ষষ্ঠত, হলের সিগন্যাল হারিয়ে গেলে মোটর কীভাবে আচরণ করে তা জিজ্ঞাসা করুন। একটি ভাল কন্ট্রোলার ফার্মওয়্যার একটি অনুপস্থিত হল প্রান্ত সনাক্ত করে, PWM তৈরি করা বন্ধ করে এবং একটি ভুল কম্যুটেশন প্যাটার্নের সাথে চালিয়ে যাওয়ার পরিবর্তে একটি ত্রুটি চিহ্নিত করে।
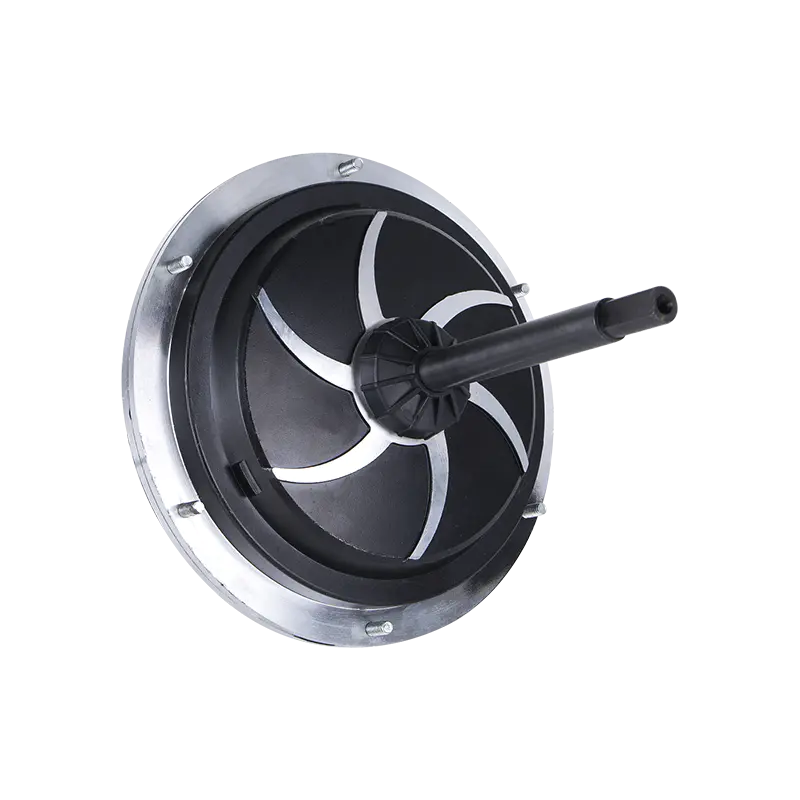
অবশেষে, যদি আপনি একটি বড় কুলারের জন্য একটি মোটর সাইজ করছেন, যান্ত্রিক মাউন্টিং এবং শ্যাফ্ট কনফিগারেশন তুলনা করুন। বড় এয়ার কুলারের জন্য একটি উচ্চ-শক্তি বহিরাগত রটার মোটর একটি কমপ্যাক্ট ইসি ফ্যান মোটর থেকে একটি ভিন্ন শারীরিক প্যাকেজ। উচ্চ ক্ষমতার শ্রেণীতে, DC198-220V-1500W বাহ্যিক BLDC এয়ার-কুলার মোটর 1500W স্তরের প্রতিনিধিত্ব করে যার সাথে একই সেন্সরযুক্ত আর্কিটেকচার স্কেল করা হয়েছে।
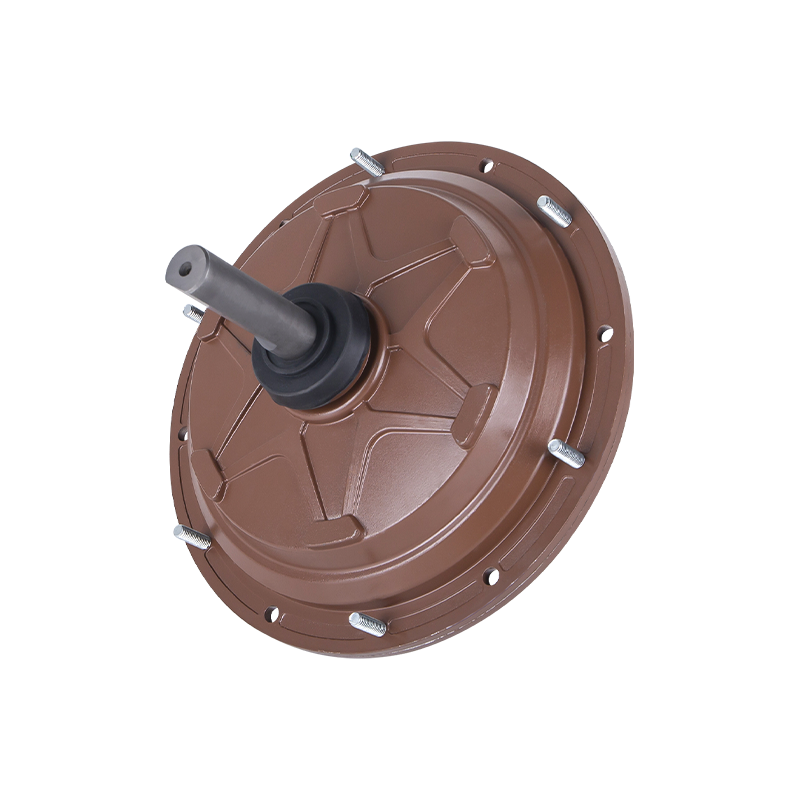
 DC198 220V 1500W বাহ্যিক রটার BLDC এয়ার কুলার মোটর 1500W স্তরে স্কেল করা, এই উচ্চ-শক্তি বাহ্যিক রটার মোটরটি একই সেন্সরযুক্ত আর্কিটেকচার শেয়ার করে, যা ভারী যান্ত্রিক মাউন্টিং প্রয়োজনীয়তার সাথে বড় কুলারের আকার দেওয়ার সময় এটি একটি উপযুক্ত তুলনা পয়েন্ট করে তোলে। পণ্য দেখুন →
কমন হলের সেন্সরের ত্রুটি এবং কীভাবে সেগুলি নির্ণয় করা যায়
হাম্ব, ওভারকারেন্ট, নো স্টার্ট এবং রিভার্স স্টার্ট ক্ষেত্রে বারবার উপস্থিত হয়। নিম্নলিখিত তালিকাটি ক্লাসিক ফল্ট মোডগুলি কভার করে এবং প্রথমে কোথায় দেখতে হবে।
- মোটর চালু হয় না এবং উচ্চ কারেন্ট আঁকে: সাধারণত কন্ট্রোলার কখনই একটি বৈধ হল অবস্থা দেখে না, তাই এটি কম্যুটেশন শুরু করতে পারে না। কারণগুলির মধ্যে একটি সংযোগ বিচ্ছিন্ন সেন্সর, একটি সোল্ডার ব্রিজ, বা আটকে থাকা আউটপুট অন্তর্ভুক্ত।
- লোড প্রয়োগ করা হলে মোটর শুরু হয়, চলে, তারপর স্টল হয়: একটি হলের আউটপুট মাঝে মাঝে ড্রপ হয়ে যায়, তাই পরিবর্তন করা জোড়া ভুল হয়ে যায়। কারণগুলির মধ্যে একটি দুর্বল সংযোগ, একটি ফাটল সোল্ডার জয়েন্ট, বা একটি বিরতিমূলক পুল-আপ যোগাযোগ অন্তর্ভুক্ত।
- অত্যধিক কম্পনের সাথে মোটরটি মোটামুটিভাবে এক দিকে চলে: কম্যুটেশন টাইমিং তাড়াতাড়ি বা দেরী কারণ একটি সেন্সর অফসেট হয়, বা এর থ্রেশহোল্ডটি খুব বেশি হয় যাতে সঠিক কোণে সুইচ করা যায় না।
- মোটর মাঝে মাঝে পিছনের দিকে ঘোরে: স্টেট অর্ডার বা স্টার্টআপ লজিক দুটি হল লাইনের তারের অদলবদল দ্বারা বিপরীত হয়। কিছু কন্ট্রোলারে এটি ফার্মওয়্যারে ঠিক করা যেতে পারে; অন্যথায়, সেন্সর ভুল শারীরিক ক্রম হয়.
- মোটর শ্রবণযোগ্য টিকিংয়ের সাথে নির্দেশিত গতির চেয়ে কম গতিতে চলে: একটি একক হল আউটপুট অনুপস্থিত থাকে বা সর্বদা উচ্চ থাকে, তাই নিয়ন্ত্রক শুধুমাত্র একটি চার-স্টেট সিকোয়েন্সকে জোর করে এবং সম্পূর্ণ ছয়-পদক্ষেপ টর্ক তৈরি করতে পারে না। এটি একটি সহজ পরীক্ষা: হাত দিয়ে রটার ঘুরানোর সময় তিনটি আউটপুট পড়ুন; প্রতিটি মেরু জোড়া প্রতি ঠিক একবার টগল করতে হবে।
একটি দরকারী পরীক্ষা পদ্ধতি নিম্নরূপ। বৈদ্যুতিন সংকেতের মেরু বদল থেকে মোটর সংযোগ বিচ্ছিন্ন করুন, হল বোর্ডকে তার রেট করা VCC-তে একটি বেঞ্চ সরবরাহের সাথে শক্তি দিন, লজিক সরবরাহের সাথে পুল-আপের মাধ্যমে তিনটি আউটপুট সংযুক্ত করুন এবং হাত দিয়ে ধীরে ধীরে রটারটি ঘোরান৷ একটি অসিলোস্কোপে আপনি বৈদ্যুতিক চক্রের চারপাশে ছয়টি স্বতন্ত্র সংমিশ্রণ দেখতে পাবেন, পরিষ্কার প্রান্ত সহ এবং কোন দ্বিগুণ পরিবর্তন নেই। একটি মাল্টিমিটারে আপনি নিশ্চিত করতে পারেন যে প্রতিটি আউটপুট পৃথকভাবে টগল হয়, তবে অসিলোস্কোপ তিনটি চ্যানেলের মধ্যে সময়ের সম্পর্ক প্রকাশ করে, যা পরিবর্তনের জন্য সবচেয়ে গুরুত্বপূর্ণ অংশ।
এছাড়াও মেকানিক্যাল ডিগ্রীতে পরিমাপ করা সেন্সর ব্যবধানকে মেরু গণনার জন্য প্রত্যাশিত মানের সাথে তুলনা করুন: একটি চার-মেরু নকশার জন্য, তিনটি সেন্সর 60 যান্ত্রিক ডিগ্রী আলাদা, ইত্যাদি। একটি সেন্সর যদি বিপরীত চুম্বক মেরুটি সরাসরি সামনে থাকা সত্ত্বেও ক্রমাগত যুক্তির উচ্চতা জানায়, তাহলে সেই সেন্সর আইসি প্রতিস্থাপন করুন। যদি আউটপুট ক্ষেত্র অনুসরণ করে কিন্তু চৌম্বক থ্রেশহোল্ড প্রান্তিক হয়, একটি শক্তিশালী অবশিষ্ট ফ্লাক্স সহ একটি চুম্বক স্বাভাবিক সংশোধন।
কেন হল সেন্সরগুলি এয়ার কুলার, ফ্যান এবং ইসি মোটর অ্যাপ্লিকেশনগুলিতে গুরুত্বপূর্ণ
কোম্পানীর পণ্য লাইনের অ্যাপ্লিকেশনগুলি ব্যবহারিক প্রাসঙ্গিকতাকে চিত্রিত করে। বাষ্পীভবনকারী এয়ার কুলারগুলি সাধারণ মেশিন, কিন্তু তারা একটি চাহিদাপূর্ণ মোটর শুল্কের প্রতিনিধিত্ব করে: রাতে ধীর গতিতে একটি ইম্পেলার লোড, বিকেলে উচ্চ বায়ুপ্রবাহ, প্রধান ভোল্টেজের তারতম্য এবং আর্দ্র বাতাসের প্রবাহ। একটি সেন্সরযুক্ত বাহ্যিক রটার BLDC মোটর কম-গতির টর্ক এবং অ্যাপ্লিকেশানের প্রয়োজনের গ্যারান্টিযুক্ত শুরু দিক প্রদান করে। বাহ্যিক রটার নির্মাণ স্টেটর এবং হল বোর্ডকে ভিতরে সুরক্ষিত রাখে, যেখানে ঘনীভবন এবং দূষণ ইলেক্ট্রনিক্সে পৌঁছাতে পারে না। PWM কন্ট্রোল হল স্টেটের সাথে সিঙ্ক্রোনাইজ করা হলে, মোটর অতিরিক্ত গরম না করেই নামমাত্র গতির একটি ভগ্নাংশে ইম্পেলারকে ঘুরিয়ে দিতে পারে এবং যখন কন্ট্রোল সিগন্যাল দাবি করে তখন এটি দ্রুত সর্বোচ্চ বায়ুপ্রবাহে ত্বরান্বিত করতে পারে।
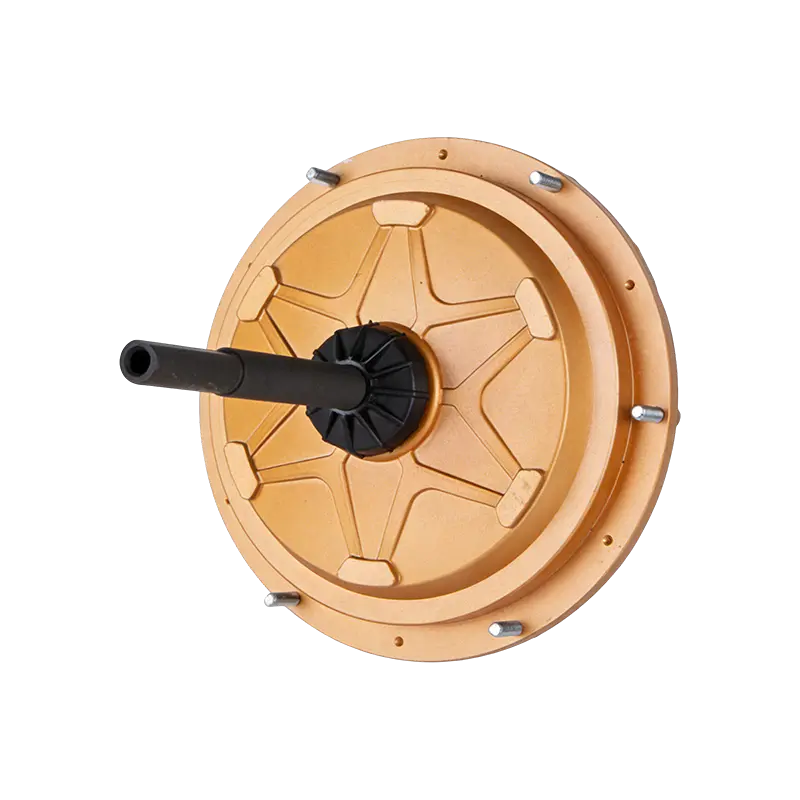
ইসি ফ্যান মোটর একই শ্রেণীর মেশিন; ইসি শব্দটি ইলেকট্রনিক কম্যুটেশনকে বোঝায় যা যান্ত্রিক ব্রাশিং প্রতিস্থাপন করে, যা হল-সেন্সরযুক্ত BLDC ড্রাইভ প্রয়োগ করে। ইসি ফ্যান মোটরগুলিতে হল সেন্সরগুলি রটার সেক্টর নির্ধারণ করে, নিয়ামক PWM প্রয়োগ করে এবং সমন্বিত ইউনিট একটি সেটপয়েন্টের বিপরীতে গতি এবং বায়ুপ্রবাহ নিয়ন্ত্রণ করে। ইনডাকশন ফ্যানের তুলনায় ইসি ফ্যানদের সুবিধা হল আংশিক লোডের দক্ষতা। PWM ডিউটি সাইকেল সামঞ্জস্য করে এবং হল স্টেটের মাধ্যমে কম্যুটেশন বজায় রাখার মাধ্যমে, একটি কমপ্যাক্ট ইসি ফ্যান মোটর বিস্তৃত অপারেটিং পরিসরে উন্নত দক্ষতা প্রদান করতে পারে। একটি 220V সরবরাহে একটি 350W-শ্রেণীর অ্যাপ্লিকেশনের জন্য, ECF35010 EC ফ্যান মোটর এই স্থাপত্যের একটি প্রতিনিধি উদাহরণ।
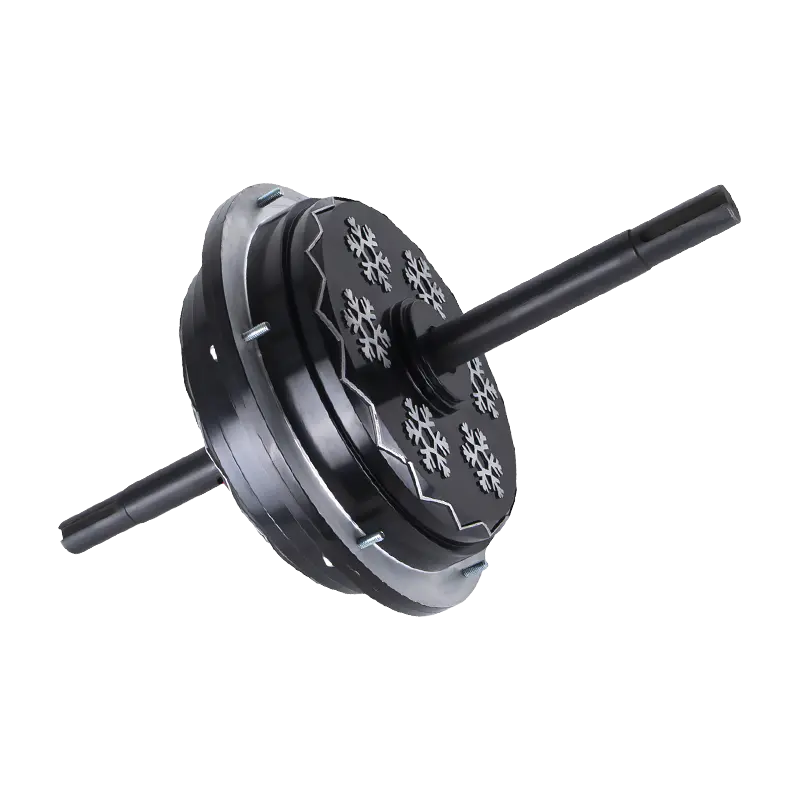
 ECF-350-10 220V 350W EC ফ্যান মোটর এই 350W EC ফ্যান মোটরটি কমপ্যাক্ট হল-সেন্সরযুক্ত BLDC কম্যুটেশনের উদাহরণ দেয়, শব্দ-সংবেদনশীল পরিবেশে বায়ুচলাচল ব্যবস্থার জন্য উন্নত আংশিক-লোড দক্ষতা এবং শান্ত অপারেশন সরবরাহ করে। পণ্য দেখুন →
কম গতিতে শান্ত অপারেশন আরেকটি কারণ হল বায়ুচলাচল সরঞ্জামগুলিতে সেন্সরযুক্ত নকশা পছন্দ করা হয়। সেন্সরবিহীন BLDC ড্রাইভগুলিকে প্রায়শই ব্যাক-ইএমএফ পাঠযোগ্য হওয়ার আগে একক-ধাপে স্টার্টআপ পর্বে দীর্ঘ সময়ের জন্য ফেজ জোড়াকে শক্তি জোগাতে হয় এবং এটি একটি হার্ড কাট এবং একটি ক্লিকিং শব্দ তৈরি করে। সংবেদিত মোটরগুলি প্রথম স্থানান্তর থেকে সঠিক টর্ক কোণে পরিবর্তিত হয়, তাই স্টেটর ফোর্স ধ্রুবক এবং শান্ত থাকে। এই কারণেই গ্রিনহাউস, পোল্ট্রি হাউস এবং আবাসিক কুলারগুলির জন্য কম-আওয়াজ বিএলডিসি মোটর ডিজাইনগুলি বিশুদ্ধ ব্যাক-ইএমএফ অনুমানের পরিবর্তে হল সেন্সরগুলির উপর নির্ভর করে।
একজন ইকুইপমেন্ট নির্মাতার দৃষ্টিকোণ থেকে, টেকঅওয়ে ব্যবহারিক: একটি হল-সেন্সরড BLDC মোটর কন্ট্রোলার ডেভেলপমেন্টকে সহজ করে, স্টার্টআপের নির্ভরযোগ্যতা উন্নত করে এবং কয়েকটি অতিরিক্ত তারের দামে কম গতিতে টর্ককে স্থির রাখে। এয়ার কুলার এবং ফ্যান শিল্পের জন্য, এটি প্রায় সবসময় একটি গ্রহণযোগ্য বাণিজ্য।
উপসংহার
হল এফেক্ট সেন্সর একটি রহস্যময় আনুষঙ্গিক নয়; এটি একটি ছোট ল্যাচিং ম্যাগনেটিক সুইচ যা কন্ট্রোলারকে বলে যে BLDC মোটর বৈদ্যুতিক চক্রের কোন সেক্টর সক্রিয়। 120 বৈদ্যুতিক ডিগ্রী ব্যবধানে তিনটি সেন্সর ছয়টি বাইনারি কোড তৈরি করে; নিয়ামক প্রতিটি কোডকে ছয়টি পরিবাহী ধাপের একটিতে ম্যাপ করে; এবং মোটর সঠিক টর্ক সহ সেক্টর থেকে সেক্টরে অগ্রসর হয়। দৈহিক প্রভাব সহজ, এবং ব্যবহারিক প্রকৌশল হল প্রান্তিককরণ, তারের থ্রেশহোল্ড এবং ফিল্টারিং।
আপনি যখন একটি ফ্যান, বাষ্পীভবন কুলার বা EC ফ্যানের জন্য একটি মোটর চয়ন করেন, তখন হল সেন্সরগুলিকে একটি অস্পষ্ট বিবরণ হিসাবে বিবেচনা করবেন না। তাদের গুণমান এবং বিন্যাস নির্ধারণ করে যে মোটরটি প্রতিবার শুরু হয় কিনা, এটি কম গতিতে শান্তভাবে চলে কিনা এবং নিয়ামকটি কতটা নির্ভরযোগ্যভাবে সুইচ করতে পারে। ভোল্টেজ, পাওয়ার ক্লাস, সেন্সর ইন্টারফেস এবং পরিবেশগত সুরক্ষা নিশ্চিত করুন এবং ডিজাইন করার আগে আপনার আসল ইম্পেলার লোডের অধীনে স্টার্টআপ পরীক্ষা করুন।
 কাস্টমাইজ করার জন্য প্রস্তুত
আপনার মোটর পণ্য?
আমরা পেশাদার মোটর প্রস্তুতকারক, শক্তিশালী, স্থিতিশীল এবং দক্ষ শক্তি সরবরাহ করি নির্ভুল কারুশিল্প এবং উদ্ভাবনের মাধ্যমে সমস্ত শিল্পের জন্য কোর।
আমাদের সাথে যোগাযোগ করুন
-
 Mobile:+৮৬ ১৩৫৭৫৫৩৬৯১১
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 কোম্পানির ঠিকানা
কপিরাইট © by Shengzhou Jiangxin Motor Technology Co., Ltd. সর্বস্বত্ব সংরক্ষিত.
পাইকারি শিল্প ফ্যান মোটর প্রস্তুতকারক