নং 8, Duxiu সান রোড, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang Province, China
সংবাদ বিভাগ
পণ্য বিভাগ
একটি বিএলডিসি মোটরের পিছনের ইএমএফ: গতি, কেভি এবং ফ্লাক্স থেকে এটি কীভাবে গণনা করা যায়
একটি 48 V BLDC ফ্যান মোটর 3,000 আরপিএম এ চলছে এবং অসিলোস্কোপ একটি 30 V পিক লাইন-টু-লাইন তরঙ্গরূপ দেখায়। কন্ট্রোলারের সেন্সরবিহীন জিরো-ক্রসিং থ্রেশহোল্ড ডিসি বাসের অর্ধেক কাছাকাছি সেট করা আছে। মোটর কি নির্ভরযোগ্যভাবে শুরু হবে, এবং পরিমাপ করা ভোল্টেজ কি আসলে পিছনের EMF? উত্তরটি নির্ভর করে কিভাবে ব্যাক EMF ধ্রুবক সংজ্ঞায়িত করা হয়, মানটি ফেজ বা লাইন-টু-লাইন, এবং এটি পিক বা RMS কিনা। এই সংজ্ঞাগুলি ভুল করা একটি সাধারণ গণনাকে একটি ভুল নিয়ামক সেটিং বা অমিল মোটর অর্ডারে পরিণত করতে পারে।
সংক্ষিপ্ত উত্তর হল: থেকে EMF হিসাব করুন ই = কে × ω , কোথায় কে পিছনের EMF ধ্রুবক এবং ω যান্ত্রিক কৌণিক গতি। ধ্রুবক হিসাবে একই ফেজ/লাইন এবং পিক/আরএমএস ভিত্তিতে ব্যবহার করুন। শুধুমাত্র Kv উপলব্ধ থাকলে, প্রথমে এটি রূপান্তর করুন। যদি মোটরটি ইতিমধ্যে বেঞ্চে থাকে তবে তরঙ্গরূপ পরিমাপ করুন এবং পরিচিত গতি থেকে কে গণনা করুন। নীচের বিভাগগুলি প্রতিটি পদ্ধতি, ইউনিট রূপান্তরগুলি দেখায় যা বেশিরভাগ ত্রুটির কারণ হয় এবং একটি ক্রয় আদেশ প্রকাশের আগে করা মূল্যবান চেকগুলি।
মূল সূত্র এবং প্রতিটি প্রতীকের অর্থ কী
প্রথম-পাস গণনার জন্য, যান্ত্রিক ফর্ম ব্যবহার করুন:
E পর্যায়, শিখর = কে পর্যায়, শিখর × ω m
এখানে, ω m প্রতি সেকেন্ডে রেডিয়ানে খাদ গতি: ω m = 2πn/60, rpm-এ n সহ। Ke প্রতি rad/s মধ্যে V তে হতে হবে। যদি ডেটাশিট V/krpm, V/rpm, অথবা rpm/V-তে KV দেয়, গুণ করার আগে এটিকে রূপান্তর করুন। একই সমীকরণটি একটি ট্র্যাপিজয়েডাল বিএলডিসি মোটর এবং একটি সাইনোসয়েডাল পিএম মেশিনের জন্য কাজ করে, তবে তরঙ্গরূপের ব্যাখ্যা পরিবর্তিত হয়: ট্র্যাপিজয়েডাল মোটরগুলির জন্য, ফ্ল্যাট-টপ প্রশস্ততা ব্যবহার করুন; সাইনোসয়েডাল মোটরগুলির জন্য, ধারাবাহিকভাবে পিক বা আরএমএস ব্যবহার করুন।
পরিচিত ফ্লাক্স লিঙ্কেজ সহ একটি সাইনোসয়েডাল মেশিনের জন্য, শারীরিক ফর্ম হল:
E পর্যায়, শিখর = p × λ m × ω m
যেখানে p হল মেরু জোড়ার সংখ্যা এবং λ m Wb-টার্নে ফেজ প্রতি পিক ফ্লাক্স লিঙ্কেজ। RMS ফেজের মান হল E পর্যায়, শিখর / √2। লাইন-টু-লাইন সাইনোসয়েডাল ভোল্টেজের জন্য, ফেজ RMS মানকে √3 দ্বারা গুণ করুন। একটি ছয়-পদক্ষেপ ট্র্যাপিজয়েডাল মোটরের জন্য, লাইন-টু-লাইন ফ্ল্যাট টপ প্রায়ই ফেজ ফ্ল্যাট-টপ মানের দ্বিগুণের কাছাকাছি, তবে তরঙ্গরূপ নিশ্চিত করুন কারণ সঠিক সম্পর্কটি কম্যুটেশন এবং উইন্ডিং বিন্যাসের উপর নির্ভর করে।
| পরিমাণ | প্রতীক | ইউনিট | কি নিশ্চিত করতে হবে |
|---|---|---|---|
| যান্ত্রিক গতি | n | rpm | শ্যাফ্ট গতি, বৈদ্যুতিক ফ্রিকোয়েন্সি নয় |
| কৌণিক গতি | ω m | rad/s | ω m = 2πn/60 |
| পিছনে EMF ধ্রুবক | কে | V/(rad/s) | পর্যায় বা লাইন থেকে লাইন; শিখর বা আরএমএস |
| ফেজ ব্যাক EMF | E পিএইচ | V | Ke হিসাবে একই ভিত্তি ব্যবহার করুন |
| লাইন থেকে লাইন ব্যাক EMF | E এলএল | V | সাইনোসয়েডাল আরএমএসের জন্য √3; ট্র্যাপিজয়েডালের জন্য প্রায় 2× ফ্ল্যাট টপ |
| বৈদ্যুতিক ফ্রিকোয়েন্সি | f e | Hz | f e = p × n/60 |
ব্যয়বহুল ভুল ছাড়াই Kv, Ke, এবং ডেটাশিট ইউনিট রূপান্তর করা
Kv সাধারণত rpm প্রতি ভোল্টে বলা হয়। নো-লোড ডিসি-স্টাইল গণনার জন্য, V/(rad/s) এর পিছনের EMF ধ্রুবক হল:
কে = 60 / (2π × Kv) = 9.549 / Kv
Kv 100 rpm/V হলে, Ke হল প্রায় 0.0955 V/(rad/s)। 3,000 rpm এ, ω m হল 314.16 rad/s, তাই গণনা করা ব্যাক EMF হল প্রায় 30.0 V৷ যদি ডেটাশিট Kv-কে লাইন-টু-লাইন ভিত্তিতে সংজ্ঞায়িত করে, তাহলে সেই 30.0 V হল একটি লাইন থেকে লাইনের মান৷ Kv যদি ফেজ-ভিত্তিক হয় তবে এটি একটি ফেজ মান। ভিত্তি একই হলেই সংখ্যা একই।
শিল্প মোটরের জন্য, Ke কে প্রায়ই V/krpm-এ দেওয়া হয়। এটিকে 104.72 দ্বারা ভাগ করে রূপান্তর করুন, কারণ 1,000 rpm 104.72 rad/s এর সমান। 12 V/krpm এর একটি Ke তাই 0.1146 V/(rad/s)। 1,500 rpm-এ, ব্যাক EMF হল 0.1146 × 157.08 = 18.0 V ডেটাশিটের মতো একই ফেজ/লাইন ভিত্তিতে।
একটি সাধারণ ক্রয় ঝুঁকি হল একক ছাড়া সরবরাহকারী "Ke = 0.12" উদ্ধৃত করে। এটা কি V/rpm, V/(rad/s), V/krpm, ফেজ পিক, নাকি লাইন-টু-লাইন RMS? সেই একক সংখ্যায় 2 বা √3 এর একটি গুণনীয়ক লুকিয়ে রাখা যেতে পারে। লিখিত সংজ্ঞা জিজ্ঞাসা করুন, এবং এটি প্রাপ্ত করার জন্য ব্যবহৃত তরঙ্গরূপ এবং পরীক্ষা গতির জন্য জিজ্ঞাসা করুন। যদি মোটরটি সেন্সরবিহীন নিয়ন্ত্রণের উদ্দেশ্যে হয়, তবে ন্যূনতম অপারেটিং গতিতে ব্যাক EMFও জিজ্ঞাসা করুন, শুধুমাত্র রেট করা গতিতে নয়।
শারীরিক মাত্রা এবং ফ্লাক্স লিঙ্কেজ থেকে গণনা করা
যখন একটি প্রোটোটাইপের কোনও দরকারী ডেটাশিট থাকে না, তখন ফ্লাক্স লিঙ্কেজ হল সবচেয়ে সরাসরি রুট। ডিজাইন টিম যদি প্রতি ফেজ পিক ফ্লাক্স লিঙ্কেজ জানে, তাহলে E ব্যবহার করুন পর্যায়, শিখর = p × λ m × ω m . উদাহরণস্বরূপ, p = 4, λ m = 0.05 Wb-বাঁক, এবং n = 1,500 rpm দেয় ω m = 157.08 rad/s. পিক ফেজ ব্যাক EMF হল 4 × 0.05 × 157.08 = 31.4 V। RMS ফেজের মান হল 22.2 V, এবং সাইনোসয়েডাল লাইন-টু-লাইন RMS মান হল 38.5 V।
যদি ফ্লাক্স লিঙ্কেজ পাওয়া না যায় কিন্তু ওয়াইন্ডিং এবং ম্যাগনেটিক সার্কিট জানা থাকে, তাহলে প্রতি ফেজ, ওয়াইন্ডিং ফ্যাক্টর, প্রতি মেরুতে এয়ার-গ্যাপ ফ্লাক্স এবং গতি থেকে গণনা করা যেতে পারে। বাস্তবে, এয়ার-গ্যাপ ফ্লাক্স ডেনসিটি, ল্যামিনেশন স্ট্যাকিং ফ্যাক্টর এবং এন্ড-ওয়াইন্ডিং ইফেক্টের অনিশ্চয়তা যথেষ্ট বড় যে একটি গণনা করা মানকে ডিজাইনের অনুমান হিসাবে বিবেচনা করা উচিত। একটি নমুনা বায়ু, একটি নিরাপদ গতিতে এটি ঘূর্ণন, এবং তরঙ্গরূপ পরিমাপ. সেই পরিমাপটি নিশ্চিত করার দ্রুততম উপায় যে উদ্দিষ্ট তরঙ্গরূপটি সাইনোসয়েডাল বা ট্র্যাপিজয়েডালের কাছাকাছি কিনা। কম্যুটেশন এবং তরঙ্গরূপ আচরণের পটভূমির জন্য, BLDC কার্য-নীতি নিবন্ধ একটি দরকারী রেফারেন্স।
পরিমাপ পদ্ধতি: স্কোপ, ড্রিল এবং একটি নিরাপদ নো-লোড স্পিন
বেঞ্চে, কন্ট্রোলারটি সংযোগ বিচ্ছিন্ন করুন এবং একটি ড্রিল, একটি লেদ বা অন্য মোটর দিয়ে মোটরটি ঘোরান। একটি ডিফারেনশিয়াল প্রোব বা একটি বিচ্ছিন্ন অসিলোস্কোপ ইনপুট দিয়ে লাইন-টু-লাইন ভোল্টেজ পরিমাপ করুন। প্রোবের সাধারণ-মোড রেটিং অতিক্রম করবেন না এবং একটি গ্রাউন্ডেড অসিলোস্কোপ প্রোবকে একটি লাইভ থ্রি-ফেজ ব্রিজের সাথে সংযুক্ত করবেন না। একটি পরিচিত গতিতে, তরঙ্গরূপটি ক্যাপচার করুন এবং মোটর প্রকারের উপর নির্ভর করে ফ্ল্যাট-টপ প্রশস্ততা বা সাইনোসয়েডাল পিক এবং আরএমএস মান রেকর্ড করুন।
মাপা ভোল্টেজ এবং গতি থেকে Ke গণনা করুন: Ke = ই পরিমাপ / ω m . তারপর f দিয়ে বৈদ্যুতিক ফ্রিকোয়েন্সি যাচাই করুন e = p × n / 60. একটি চার-মেরু-জোড়া মোটর 1,200 rpm এ স্পিনিং 80 Hz বৈদ্যুতিক ফ্রিকোয়েন্সি বা 12.5 ms পিরিয়ড দেখাবে। ফ্রিকোয়েন্সি ভুল হলে, মেরু গণনা বা প্রকৃত খাদ গতি পরীক্ষা করুন। যদি প্রশস্ততা প্রত্যাশিত থেকে কম হয়, তাহলে প্রোব অ্যাটেন্যুয়েশন, উইন্ডিং সংযোগ এবং পরিমাপ ফেজ বা লাইন-টু-লাইন কিনা তা পরীক্ষা করুন।
একটি দ্রুত উত্পাদন পরীক্ষা করার জন্য, একটি কম স্থির গতিতে স্পিন করুন, পিক-টু-পিক লাইন ভোল্টেজ রেকর্ড করুন এবং এটি একটি পরিচিত-ভাল নমুনার সাথে তুলনা করুন। এটি একটি সম্পূর্ণ মোটর পরীক্ষাকে প্রতিস্থাপন করে না, তবে মোটর এসেম্বলি লাইনে পৌঁছানোর আগে এটি ভুল ঘূর্ণায়মান বাঁক, বিপরীত পর্যায় এবং চুম্বকের সমস্যা দেখা দেয়। পরীক্ষার গতি সর্বোচ্চ রেট করা গতির নীচে রাখুন এবং একটি প্রহরিত পরীক্ষার ফিক্সচার ব্যবহার করুন।
টার্মিনাল ভোল্টেজ কেন লোডের অধীনে পিছনের EMF নয়
কোন লোড ছাড়া, টার্মিনাল ভোল্টেজ ব্যাক EMF এর কাছাকাছি কারণ বর্তমান ছোট। লোডের অধীনে, প্রয়োগকৃত ভোল্টেজকে অবশ্যই EMF, প্রতিরোধক ড্রপ এবং প্রবর্তক ড্রপকে অতিক্রম করতে হবে: V পর্যায় = E পর্যায় I × R L × di/dt. 10 A বহনকারী 0.5 Ω ফেজ রেজিস্ট্যান্স সহ একটি মোটরের একটি 5 V রেজিস্টিভ ড্রপ আছে কোনো ইন্ডাকট্যান্স বা ইনভার্টার ক্ষতি বিবেচনা করার আগে। সেজন্য একা ডিসি বাস থেকে করা একটি গণনা উপলব্ধ গতিকে বাড়াবাড়ি করতে পারে বা প্রদত্ত লোডে কারেন্টকে অবমূল্যায়ন করতে পারে।
PWM অপারেশন আরেকটি স্তর যোগ করে। বৈদ্যুতিন সংকেতের মেরু বদল একটি কাটা ভোল্টেজ প্রয়োগ করে, এবং মোটর কারেন্ট রিপল স্যুইচিং ফ্রিকোয়েন্সি এবং ইন্ডাকট্যান্সের উপর নির্ভর করে। ডায়োড ড্রপস, ডেড টাইম এবং ক্যাবল রেজিস্ট্যান্সও ভোল্টেজ মার্জিন সরিয়ে দেয়। সেন্সরহীন নিয়ন্ত্রণের জন্য, শূন্য-ক্রসিং তুলনাকারী টার্মিনাল তরঙ্গরূপ দেখে, একটি আদর্শ ব্যাক ইএমএফ উত্স নয়। PWM শব্দ অপসারণের জন্য ব্যবহৃত ফিল্টারগুলি ফেজ বিলম্বের পরিচয় দেয় এবং বৈদ্যুতিক ফ্রিকোয়েন্সি বৃদ্ধির সাথে সাথে বিলম্বটি আরও গুরুত্বপূর্ণ হয়ে ওঠে। সর্বনিম্ন এবং সর্বোচ্চ গতিতে প্রত্যাশিত ব্যাক EMF গণনা করুন, তারপর তুলনাকারী থ্রেশহোল্ড পরীক্ষা করুন এবং সেই মানগুলির বিপরীতে বিলম্ব ফিল্টার করুন৷
একটি মোটর তদন্তের মধ্যে গণনা নির্বাণ
একটি দরকারী অনুসন্ধান একটি সংজ্ঞায়িত গতিতে প্রয়োজনীয় ব্যাক ইএমএফ, ডিসি বাসের পরিসর, ফেজ/লাইন ভিত্তিতে এবং গ্রহণযোগ্য সহনশীলতাকে বলে। উদাহরণস্বরূপ: "2,400 rpm-এ, লাইন-টু-লাইন পিক ব্যাক EMF অবশ্যই 42 V ±5% হতে হবে, 25 °C তাপমাত্রায় মোটর দিয়ে মাপা হবে এবং একটি বহিরাগত প্রাইম মুভার দ্বারা চালিত হবে।" এটি "0.2 কে মোটর" চাওয়ার চেয়ে অনেক বেশি পরিষ্কার কারণ এটি নমুনা তৈরি করার আগে ইউনিটের অস্পষ্টতা দূর করে। যদি মোটরটি একটি ফ্যান বা এয়ার-কুলার অ্যাপ্লিকেশনের জন্য হয়, তবে লোড কার্ভ এবং ন্যূনতম গতি যা সেন্সরবিহীন স্টার্টিং কাজ করতে হবে তাও উল্লেখ করুন।
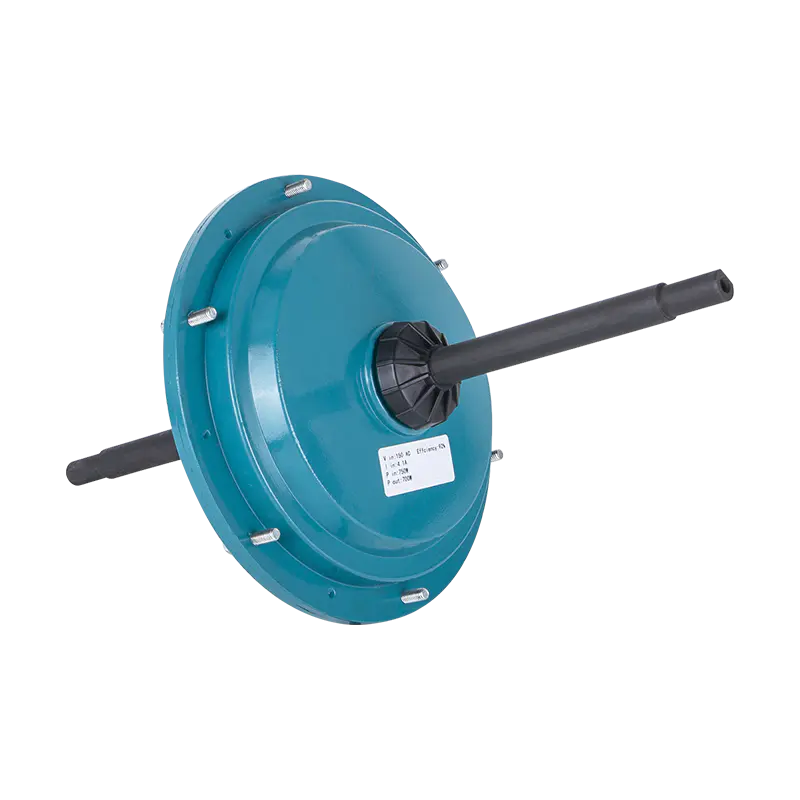
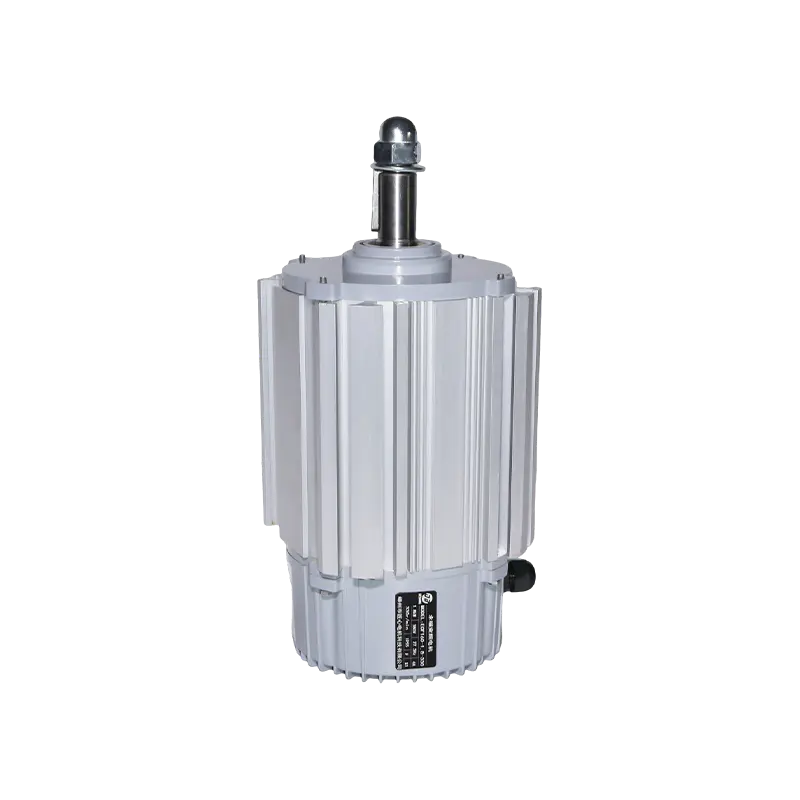
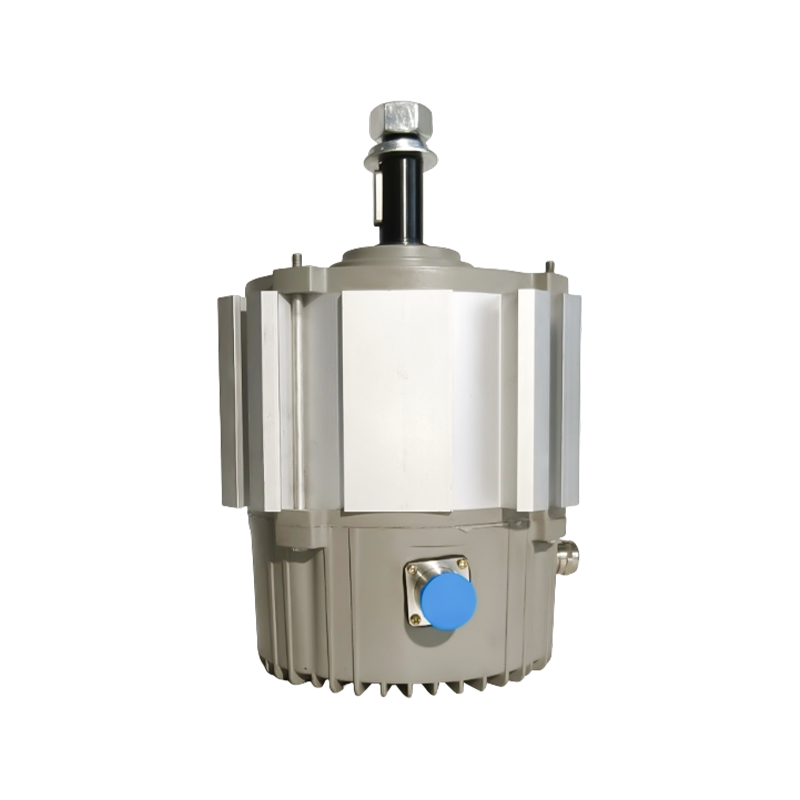
এয়ার-কুলারের ডিউটির জন্য, একটি বাহ্যিক-রটার BLDC মোটর যান্ত্রিক প্যাকেজটিকে সরল করতে পারে কারণ ফ্যানটি সরাসরি রটারে মাউন্ট করতে পারে। একটি প্রতিনিধি বিকল্প হল 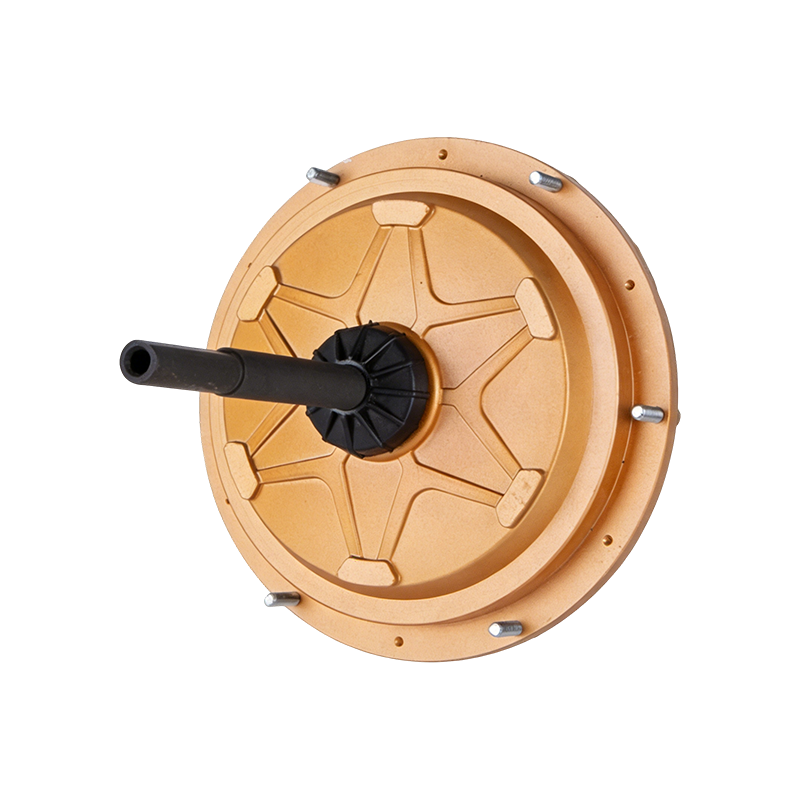 DC149 220V 600W বাহ্যিক BLDC এয়ার কুলার মোটর এয়ার কুলারের জন্য এক্সটার্নাল-রটার 220 V 600 W BLDC মোটর, সরাসরি ফ্যান মাউন্ট করা, IP55 সুরক্ষা, এবং শিল্প কুলিং ডিউটির জন্য উপযুক্ত রক্ষণাবেক্ষণ-মুক্ত ডিজাইন। পণ্য দেখুন → 600 ওয়াটের বাহ্যিক BLDC এয়ার কুলার মোটর। বৃহত্তর বায়ুচলাচল ব্যবস্থার জন্য, একটি ইসি ফ্যান মোটর আরও উপযুক্ত হতে পারে; দ
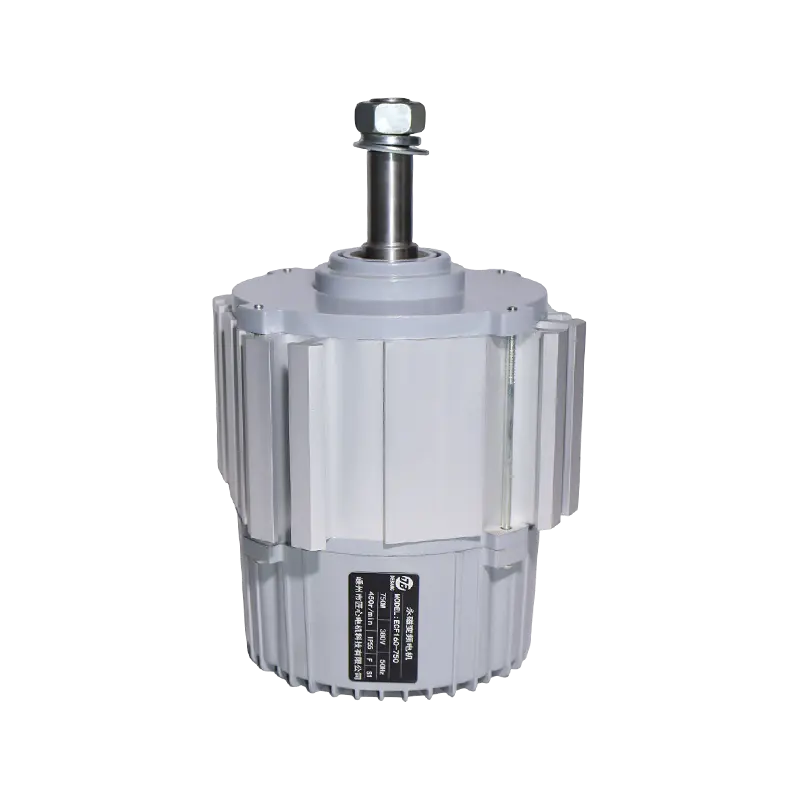
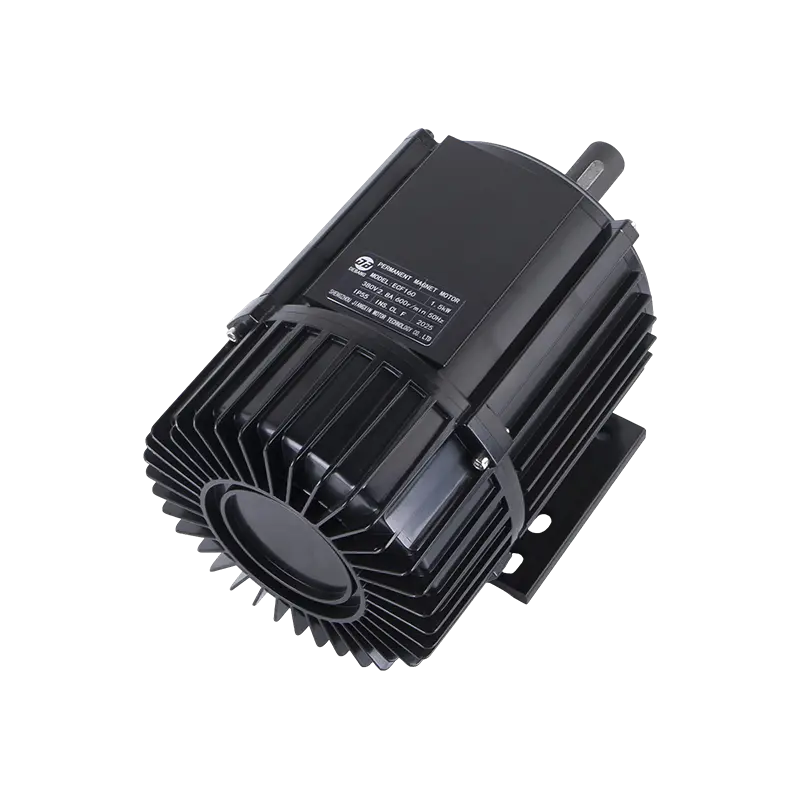 ECF160 380V 1500W EC ফ্যান মোটর 380 V 1500 W আউটপুট, IP55 সুরক্ষা, এবং বৃহত্তর বায়ুচলাচল সিস্টেমের জন্য উপযুক্ত কম-আওয়াজ অপারেশন সহ বাষ্পীভবনকারী এয়ার কুলারগুলির জন্য উচ্চ-দক্ষতা ইসি ফ্যান মোটর। পণ্য দেখুন → 1,500 W EC ফ্যান মোটর একটি উদাহরণ। দ শিল্প পাখা আবেদন পাতা দেখায় কিভাবে এই মোটর পরিবার ফ্যান লোড মানচিত্র. লো-স্পিড কন্ট্রোল মার্জিন চেক করতে ব্যাক EMF ক্যালকুলেশন ব্যবহার করুন, শুধুমাত্র রেট করা পাওয়ার নয়।
কাজের উদাহরণ এবং একটি চূড়ান্ত স্বাস্থ্য পরীক্ষা
উদাহরণ 1 — Kv রূপান্তর। Kv = 100 rpm/V, n = 3,000 rpm। Ke = 9.549 / 100 = 0.0955 V/(rad/s)। ω m = 314.16 rad/s. E = 30.0 V একই ভিত্তিতে Kv। Kv যদি লাইন-টু-লাইন হয়, ফলাফল লাইন-টু-লাইন হয়।
উদাহরণ 2 — ডেটাশিট কে. Ke = 0.12 V/(rad/s) লাইন-টু-লাইন পিক, n = 3,000 rpm। ই এলএল, শিখর = 0.12 × 314.16 = 37.7 V। একটি 48 V বাসের সাথে, আদর্শ মার্জিনটি প্রতিরোধক এবং বৈদ্যুতিন সংকেতের মেরু বদল করার আগে প্রায় 10.3 V।
উদাহরণ 3 — ফ্লাক্স লিঙ্কেজ। p = 4, λ m = 0.05 Wb-বাঁক, n = 1,500 rpm। ই পর্যায়, শিখর = 31.4 V, E পর্যায়,rms = 22.2 V, এবং E এলএল, আরএমএস একটি সাইনোসয়েডাল মেশিনের জন্য = 38.5 V।
একটি ফলাফল গ্রহণ করার আগে, এই চেকলিস্টটি চালান:
- ভোল্টেজ ফেজ নাকি লাইন-টু-লাইন তা লেখ।
- মান সর্বোচ্চ, পিক-টু-পিক, বা RMS কিনা তা লিখুন।
- গতিকে যান্ত্রিক rad/s-এ রূপান্তর করুন, বৈদ্যুতিক rad/s নয়।
- Ke কে V/(rad/s) তে রূপান্তর করুন এবং একই ভিত্তি রাখুন।
- একটি কম-গতি নো-লোড পরিমাপের বিরুদ্ধে ফলাফল পরীক্ষা করুন।
- রেজিস্ট্যান্স, ইনডাক্টেন্স, ডায়োড এবং কন্ট্রোল বিলম্বের জন্য ভোল্টেজ মার্জিন ছেড়ে দিন।
যে চূড়ান্ত পরিমাপ সবচেয়ে মূল্যবান পদক্ষেপ. একটি গণনাকৃত ব্যাক EMF শুধুমাত্র তার ইউনিট সংজ্ঞা হিসাবে ভাল; একটি পরিচিত গতিতে একটি পরিমাপ করা তরঙ্গরূপ অবিলম্বে ফেজ, পোলারিটি এবং তরঙ্গরূপ ত্রুটিগুলি প্রকাশ করে৷
 কাস্টমাইজ করার জন্য প্রস্তুত
আপনার মোটর পণ্য?
আমরা পেশাদার মোটর প্রস্তুতকারক, শক্তিশালী, স্থিতিশীল এবং দক্ষ শক্তি সরবরাহ করি নির্ভুল কারুশিল্প এবং উদ্ভাবনের মাধ্যমে সমস্ত শিল্পের জন্য কোর।
আমাদের সাথে যোগাযোগ করুন
-
 Mobile:+৮৬ ১৩৫৭৫৫৩৬৯১১
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 কোম্পানির ঠিকানা
কপিরাইট © by Shengzhou Jiangxin Motor Technology Co., Ltd. সর্বস্বত্ব সংরক্ষিত.
পাইকারি শিল্প ফ্যান মোটর প্রস্তুতকারক