নং 8, Duxiu সান রোড, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiang Province, China
সংবাদ বিভাগ
পণ্য বিভাগ
একটি BLDC মোটরের জন্য PWM ফ্রিকোয়েন্সি কীভাবে গণনা করবেন: চারটি ব্যবহারিক পরীক্ষা
একটি 600 ওয়াট এক্সটার্নাল-রটার BLDC এয়ার কুলার মোটর অ্যাসেম্বলি লাইন ছেড়ে দেয় একটি 8 kHz ক্যারিয়ারে। পরীক্ষার বেঞ্চে ব্লেডগুলি একটি কঠিন চিৎকার নির্গত করে, বায়ুর পৃষ্ঠটি ড্র-অফ তাপমাত্রার 22 ডিগ্রি সেন্টিগ্রেড উপরে উঠে যায় এবং ফেজ কারেন্ট ট্রেস একটি রিপল ব্যান্ড দেখায় যা মৌলিকটির তুলনায় প্রায় অর্ধেক প্রশস্ত। কোনো কিছুই ত্রুটিপূর্ণ নয়। ড্রাইভ সহজভাবে উইন্ডিং মেলেনি.
একটি BLDC মোটরের জন্য PWM ফ্রিকোয়েন্সি কীভাবে গণনা করা যায় তার সংক্ষিপ্ত উত্তর হল যে আপনি একটি সংখ্যা বাছাই করছেন না, আপনি তিনটি তলার বৃহত্তম জন্য সমাধান করছেন এবং তারপর একটি সিলিং পরীক্ষা করছেন। মেঝেগুলি উইন্ডিংয়ের বৈদ্যুতিক সময় ধ্রুবক, অনুমোদিত পিক-টু-পিক কারেন্ট রিপল এবং মোটর এর বৈদ্যুতিক (পরিবর্তন) ফ্রিকোয়েন্সি সর্বোচ্চ গতিতে আসে। স্যুইচিং লস, ডেড টাইম, গেট-ড্রাইভ বাজেট এবং মাইক্রোকন্ট্রোলারের কাউন্টার রেজোলিউশন থেকে সিলিং আসে। 8 থেকে 12 mH ফেজ ইন্ডাকট্যান্স সহ 350 W থেকে 1500 W শ্রেণীতে 220 V বাহ্যিক-রটার ফ্যান মোটরের জন্য, তিনটি তল সাধারণত 12 kHz এবং 20 kHz এর মধ্যে কোথাও একত্রিত হয়। ফেজ ইন্ডাকট্যান্সের 100 থেকে 200 মাইক্রোহেনরি সহ একটি লো-ইন্ডাকট্যান্স হাই-স্পিড মোটরের জন্য, একই গাণিতিক আপনাকে 40 kHz বা তার বেশি ঠেলে দেয় এবং সিলিং চেক শক্তভাবে কামড়াতে শুরু করে।
নিম্নলিখিতটি হল ক্রমানুসারে গণনার ক্রম যা আপনাকে সমস্যা থেকে দূরে রাখে: প্রতিরক্ষাযোগ্য উইন্ডিং ডেটা সংগ্রহ করুন, RL কাটঅফ গণনা করুন, রিপল ফ্লোর গণনা করুন, কম্যুটেশন ফ্লোর গণনা করুন, তারপর ফার্মওয়্যারে লেখার আগে ক্ষতি এবং সময়সীমার সিলিং থেকে নির্বাচিত মান পরীক্ষা করুন।
চারটি ভিন্ন ফ্রিকোয়েন্সিকে "পিডব্লিউএম ফ্রিকোয়েন্সি" বলা হয়
এই বিষয়ের বেশিরভাগ বিভ্রান্তি চারটি পৃথক ফ্রিকোয়েন্সি মিশ্রিত করার ফলে আসে যা একটি BLDC ড্রাইভে প্রদর্শিত হয়। তাদের মধ্যে শুধুমাত্র একটি টাইমার রেজিস্টারে লোড করা হয়।
| পরিমাণ | সংজ্ঞা | রেফারেন্স মান | যেখানে সেট করা আছে |
|---|---|---|---|
| যান্ত্রিক গতি | প্রতি মিনিটে খাদ বিপ্লব | 1300 আরপিএম | আবেদনের প্রয়োজনীয়তা |
| বৈদ্যুতিক ফ্রিকোয়েন্সি | rpm x পোল জোড়া / 60 | 86.7 Hz (4 মেরু জোড়া) | গতি এবং চুম্বক গণনার ফলাফল |
| কম্যুটেশন স্টেপ রেট | ছয় ধাপ: 6 x বৈদ্যুতিক ফ্রিকোয়েন্সি; ক্ষেত্র-ভিত্তিক নিয়ন্ত্রণ: বৈদ্যুতিক চক্র প্রতি এক সেক্টর আপডেট | ছয় ধাপের জন্য 520 Hz | নিয়ন্ত্রণ অ্যালগরিদম |
| ক্যারিয়ার ফ্রিকোয়েন্সি | পাওয়ার-স্টেজ সুইচিং ফ্রিকোয়েন্সি | 12 থেকে 20 kHz | এই সংখ্যা আমরা গণনা করছি |
| কমান্ড PWM | গতি বা ঘূর্ণন সঁচারক বল সেটপয়েন্ট সংকেত ড্রাইভ মধ্যে খাওয়ানো, পাওয়ার স্টেজ থেকে পৃথক | 100 Hz থেকে 2 kHz | হোস্ট কন্ট্রোলার বা পিএলসি |
শেষ সারি একটি সতর্কতা প্রাপ্য. "ভুল পিডব্লিউএম ফ্রিকোয়েন্সি" এর জন্য দায়ী প্রচুর ক্ষেত্রের ব্যর্থতা একটি কমান্ড সংকেত সমস্যা হিসাবে পরিণত হয়। একটি ড্রাইভ যা একটি 1 kHz, 10 থেকে 90 শতাংশ ডিউটি কমান্ড আশা করে এবং একটি 20 kHz সিগন্যাল পায় সেটি হয় এটিকে উপেক্ষা করবে বা আটকে থাকা একটি ডিউটি সাইকেল পড়বে, কারণ ইনপুট ফিল্টার এবং ক্যাপচার রুটিনটি অনেক ধীর গতির তরঙ্গরূপের চারপাশে ডিজাইন করা হয়েছে৷ ক্যারিয়ার স্পর্শ করার আগে ইন্টারফেস স্পেসিফিকেশন পরীক্ষা করুন।
প্রথম ধাপ: উইন্ডিং ডেটা সংগ্রহ করুন যা আপনি আসলে রক্ষা করতে পারেন
গণনাটি এর পিছনে থাকা ইন্ডাকট্যান্স এবং প্রতিরোধের মানগুলির মতোই ভাল, এবং ডেটাশিটগুলি প্রায়শই উভয়ের সাথে অসাবধান হয়৷ তিনটি অভ্যাসের প্রতিফল।
প্রতি ফেজ পরিমাপ, লাইন থেকে লাইন নয়
দুটি টার্মিনাল জুড়ে স্থাপন করা একটি LCR মিটার দুটি ধাপের সিরিজের সমন্বয়কে পাঠ করে। একটি ভারসাম্যপূর্ণ ওয়ে উইন্ডিং-এর জন্য প্রতি-ফেজ মান সেই রিডিংয়ের অর্ধেক, কিন্তু শুধুমাত্র যদি রটারটি স্থির থাকে এবং তৃতীয় টার্মিনালটি ভাসমান থাকে। আপনি কোন কনভেনশনটি ব্যবহার করেছেন তা রেকর্ড করুন, কারণ এখানে একটি ফ্যাক্টর-অফ-টু ত্রুটি দুটির একটি ফ্যাক্টর দ্বারা রিপল ফ্লোরকে স্থানান্তরিত করে।
আপনার অভিপ্রেত ক্যারিয়ারের কাছাকাছি একটি ফ্রিকোয়েন্সিতে পরিমাপ করুন
ল্যামিনেশন, এডি স্রোত এবং ত্বকের প্রভাব ইন্ডাকট্যান্স ফ্রিকোয়েন্সি নির্ভর করে। 100 Hz এ 10 mH রিড করা একটি উইন্ডিং 10 kHz এ 8 mH এবং 20 kHz এ 7 mH পড়তে পারে। যেহেতু রিপল হল আপনি যার বিপরীতে আকার দিচ্ছেন, আপনি যে ফ্রিকোয়েন্সি ব্যান্ডটি চালানোর পরিকল্পনা করছেন তার মানটি ব্যবহার করুন এবং পরীক্ষার শীটে মিটারের পরীক্ষার ফ্রিকোয়েন্সি নোট করুন।
গরম, স্যাচুরেটেড সবচেয়ে খারাপ ক্ষেত্রে ব্যবহার করুন
কপার রেজিস্ট্যান্স প্রতি ডিগ্রী সি প্রায় 0.393 শতাংশ বৃদ্ধি পায়। 25 ডিগ্রী সেঃ তাপমাত্রায় 1.10 ওহমের একটি ফেজ রেজিস্ট্যান্স 100 ডিগ্রী সি উইন্ডিং এ মোটামুটি 1.42 ওহম হয়ে যায়, যা RL কাটঅফকে প্রায় 30 শতাংশ তুলে দেয়। ইন্ডাকট্যান্স লোডের অধীনে অন্য দিকে চলে যায়: দ্বিগুণ রেট করা কারেন্টে, চৌম্বকীয় সার্কিটটি সম্পৃক্ততার কাছাকাছি আসার সাথে সাথে একটি ফ্যান ওয়াইন্ডিং তার ছোট-সংকেত প্রবর্তনের 30 থেকে 50 শতাংশ হারাতে পারে এবং লহরী তল আনুপাতিকভাবে বেড়ে যায়। উভয় ভ্রমণ নিরীক্ষণ.
কিছু গণনা করার আগে পাঁচটি সংখ্যা লিখুন: 25 ডিগ্রি সেলসিয়াসে প্রতি-ফেজ প্রতিরোধ, উদ্দেশ্যযুক্ত ক্যারিয়ার ফ্রিকোয়েন্সিতে প্রতি-ফেজ ইন্ডাকট্যান্স, চুম্বক গণনা (মেরু জোড়া = চুম্বক / 2), রেট করা ফেজ কারেন্ট, এবং সর্বোচ্চ বাস্তবসম্মত কেস সহ DC বাস ভোল্টেজ। একটি সক্রিয় পাওয়ার-ফ্যাক্টর-সংশোধন পর্যায় থেকে খাওয়ানো একটি 220 V মোটর 310 ভি এর পরিবর্তে 380 থেকে 400 V DC দেখে, যা একটি 25 শতাংশ রিপল পেনাল্টি যা অনেক প্রথম প্রোটোটাইপ মিস করে।
ধাপ দুই: RL কাটঅফ আপনাকে লোয়ার বাউন্ড দেয়
প্রতিটি পর্যায় একটি সিরিজ প্রতিরোধক এবং সূচনাকারী, এবং এই জোড়া একটি প্রথম-ক্রম লো-পাস ফিল্টার গঠন করে। এর কাটঅফ ফ্রিকোয়েন্সি হল:
f_c = R / (2 x pi x L)
এই ফ্রিকোয়েন্সির নীচে কারেন্ট একটি সুইচিং চক্রের মধ্যে নির্দেশিত গড় অনুসরণ করতে পারে। এটির উপরে, উইন্ডিং আপনার জন্য প্রয়োগ করা ভোল্টেজ গড় করতে শুরু করে। ব্যাপকভাবে উদ্ধৃত নিয়মটি হল বাহকটিকে কাটঅফের দশগুণ বা তার বেশি সময়ে চালানো, যা বর্তমান লুপকে পর্যাপ্ত ব্যান্ডউইথ দেয় যা নির্দেশিত মান ধরে রাখতে পারে এবং বর্তমান তরঙ্গরূপটিকে একটি বড় ফেজ কোণ দ্বারা ভোল্টেজ কমান্ডকে পিছিয়ে রাখা থেকে রক্ষা করে।
খেয়াল করুন কাটঅফ নিজেই কি নয়। ফর্মুলা f = R / (2 x pi x L) যেটি ফোরামে সঞ্চালিত হয় সেটি হল কাটঅফ, প্রস্তাবিত ক্যারিয়ার নয়। একটি BLDC মোটর তার নিজস্ব RL কাটঅফ ফ্রিকোয়েন্সিতে চালানো ভারী টর্ক রিপল এবং শ্রবণযোগ্য শব্দ তৈরি করে, কারণ উইন্ডিং সেই হারে কিছু মসৃণ করতে পারে না।
রেফারেন্স মোটর ব্যবহার করে: R = 1.10 ওহম 25 ডিগ্রি সেলসিয়াসে, L = 8 mH 10 kHz এ পরিমাপ করা হয়। সময় ধ্রুবক হল 8 mH / 1.10 ওহম = 7.3 ms, এবং f_c = 1 / (2 x pi x 7.3 ms) = 21.9 Hz। দশ গুণ যা 219 Hz। 1.42 ওহমের একটি গরম বায়ুতে সংশোধন করা হয়েছে, কাটঅফ হল 28.3 Hz এবং দশ-গুণ মেঝে হল 283 Hz৷
একটি মাঝারি ইন্ডাকট্যান্স ফ্যান মোটরের জন্য RL মেঝে তাই তুচ্ছ। এটি শুধুমাত্র খুব কম-ইন্ডাকট্যান্স মেশিনে এবং মোটরগুলিতে বাঁধাই হয়ে যায় যেখানে একজন ডিজাইনার ইচ্ছাকৃতভাবে সিরিজ ইন্ডাকট্যান্স যোগ করেছেন। এটিকে একটি বিবেক মেঝে হিসাবে বিবেচনা করুন, উত্তর নয়।
ধাপ তিন: বর্তমান রিপল আসল মেঝে সেট করে
এই গণনা যা আসলে বেশিরভাগ ড্রাইভের সংখ্যা নির্ধারণ করে। একটি স্যুইচিং সময়কালে প্রয়োগকৃত ভোল্টেজ উইন্ডিং ইনডাক্ট্যান্সকে চার্জ করে এবং পিক-টু-পিক রিপল কারেন্ট হল:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
যেখানে ডি সেই পায়ের তাত্ক্ষণিক দায়িত্ব। অভিব্যক্তিটি D = 0.5-এ পৌঁছেছে, যা সবচেয়ে খারাপ কেসটিকে V_bus / (4 x L x f_pwm) এ সরলীকৃত করে। আপনার প্রয়োজনীয় ফ্রিকোয়েন্সির জন্য পুনরায় সাজানো হয়েছে:
f_pwm V_bus / (4 x L x delta_I_allow) এর থেকে বড় বা সমান
রেট করা ফেজ কারেন্টের ভগ্নাংশ হিসাবে ডেল্টা_আই_অনুমতি বেছে নিন। দশ থেকে বিশ শতাংশ লোহা এবং তামার ক্ষতি কম রাখে এবং বর্তমান লুপকে একটি সহজ লক্ষ্য দেয়; ত্রিশ শতাংশের উপরে আপনি অতিরিক্ত গরম, শ্রবণযোগ্য আওয়াজ এবং সেন্সরহীন ড্রাইভে, একটি শোরগোল ব্যাক-ইএমএফ পর্যবেক্ষণ দেখতে শুরু করেন।
রেফারেন্স মোটর আবার: V_bus 310 V DC, L 8 mH, রেট করা ফেজ কারেন্ট 2.5 ক, 20 শতাংশ রিপল অনুমোদিত, তাই delta_I_allow = 0.5 ক পিক থেকে পিক।
f_pwm 310 / (4 x 0.008 x 0.5) = 310 / 0.016 = 19,375 Hz এর থেকে বড় বা সমান
এটি 20 kHz রাউন্ড। 12 kHz-এ একই মোটর 0.81 A তরঙ্গ বহন করে, মোটামুটি 32 শতাংশ রেটেড, এবং 8 kHz এ এটি 0.97 A বহন করে, 39 শতাংশের কাছাকাছি। এটি ঠিক যে রিপল ব্যান্ডটি শুরুর অনুচ্ছেদ থেকে ব্যর্থ ড্রাইভে দৃশ্যমান, এবং এটি হুইন এবং অতিরিক্ত 22 ডিগ্রি সেলসিয়াস উভয়ই ব্যাখ্যা করে।
তিনটি সংশোধন অনুমান উন্নত. তৃতীয়-হারমোনিক ইনজেকশন সহ স্পেস-ভেক্টর মড্যুলেশন উপরের সাইনোসয়েডাল অভিব্যক্তির তুলনায় প্রায় 15 শতাংশ কম খারাপ-কেস রিপল তৈরি করে, তাই একটি 20 kHz অনুমান প্রায়ই 18 kHz এর মতো আচরণ করে। যদি মোটর তার বেশিরভাগ ডিউটির জন্য কম মড্যুলেশন সূচকে চলে, তবে D = 0.5-এ সবচেয়ে খারাপ পরিস্থিতি কখনই অপারেটিং পয়েন্টে ঘটতে পারে না এবং আপনি কম সুইচিং ক্ষতির জন্য কিছু রিপল মার্জিন ট্রেড করতে পারেন। বিপরীতভাবে, যদি মোটরটিকে একটি লক করা রটার বা একটি গভীর ভোল্টেজ স্যাগ থেকে বাঁচতে হয়, তবে শুল্কটি 0.5 এর মধ্য দিয়ে যাবে এবং সবচেয়ে খারাপ ক্ষেত্রে বাস্তব হয়ে উঠবে।
ধাপ চার: কম্যুটেশন ধাপে যথেষ্ট সুইচিং সাইকেল রাখুন
ক্যারিয়ারকে মোটরের বৈদ্যুতিক ফ্রিকোয়েন্সির তুলনায় দ্রুত হতে হবে, অন্যথায় ড্রাইভের প্রতি সেক্টরে কারেন্ট নিয়ন্ত্রণ করার জন্য খুব কম সুযোগ রয়েছে। প্রথমে বৈদ্যুতিক ফ্রিকোয়েন্সি গণনা করুন:
f_elec = rpm x পোল জোড়া / 60
রেফারেন্স মোটরের জন্য 1300 আরপিএম-এ চারটি মেরু জোড়া সহ, f_elec = 86.7 Hz। ছয়-পদক্ষেপ পরিবর্তনে প্রতিটি বৈদ্যুতিক চক্রে ছয়টি ধাপ থাকে, তাই ধাপের হার হল 520 Hz। একটি সাধারণ নির্দেশিকা হল কমপক্ষে দশটি, বিশেষত বিশটি, পিডব্লিউএম পিরিয়ড প্রতি কম্যুটেশন ধাপে, যা মেঝেকে 5.2 থেকে 10.4 kHz এ রাখে। লক্ষ্য করুন যে এটি এখন RL ফ্লোরকে ছাড়িয়ে গেছে এবং রিপল ফ্লোরের কাছে আসছে, যার কারণে এই ক্লাস ক্লাস্টারে ফ্যান 12 থেকে 16 kHz এর কাছাকাছি চলে।
ক্ষেত্র-ভিত্তিক নিয়ন্ত্রণের একটি সামান্য ভিন্ন সীমাবদ্ধতা আছে। বর্তমান লুপ সাধারণত প্রতি ক্যারিয়ার পিরিয়ডে একবার আপডেট হয়, তাই সর্বোচ্চ গতিতে লুপকে স্থিতিশীল রাখতে ক্যারিয়ারকে বৈদ্যুতিক কম্পাঙ্কের কমপক্ষে দশগুণ হতে হবে এবং আপনি যদি কম গতিতে কম টর্ক রিপল চান তবে আরও অনেক কিছু। একক-শান্ট কারেন্ট সেন্সিং একটি কঠিন সীমা যোগ করে: শান্টটি শুধুমাত্র স্যুইচিং সময়কালের সংজ্ঞায়িত উইন্ডোতে পাঠযোগ্য, তাই খুব উচ্চ দায়িত্বে পরিমাপ উইন্ডোগুলি সঙ্কুচিত হয় এবং ড্রাইভ হয় পরিমাপ এড়িয়ে যায় বা ক্যারিয়ারকে কমিয়ে দেয়।
উচ্চ-গতির মোটর সম্পূর্ণভাবে নির্দেশিকা ভঙ্গ করে। একটি 20,000 rpm মোটরের চারটি মেরু জোড়া আছে f_elec = 1333 Hz এবং একটি ছয় ধাপের রেট 8 kHz। প্রতি ধাপে বিশটি পিডব্লিউএম পিরিয়ডের চাহিদার জন্য 160 কিলোহার্টজ প্রয়োজন, যা একটি উত্তাপ-গেট বাইপোলার ট্রানজিস্টর সেতুর জন্য অব্যবহার্য এবং সিলিকন কার্বাইড দিয়েও ব্যয়বহুল। সেই শাসনামলে বাস্তব ড্রাইভগুলি প্রতি কমিউটেশন ধাপে একটি কার্যকর পালসে স্যুইচ করে, পিডব্লিউএমকে কমিউটেশন ইভেন্টে সিঙ্ক্রোনাইজ করে বিনামূল্যে চালানোর পরিবর্তে। বিস্তৃত বিন্দু দাঁড়ায়: যদি আপনার বৈদ্যুতিক ফ্রিকোয়েন্সি কয়েক কিলোহার্টজের কাছে পৌঁছায়, তবে ক্যারিয়ার গণনাটি আলাদাভাবে নয়, মডুলেশন স্কিমের সাথে একসাথে করতে হবে।
আপনি যদি সুইচিং সিকোয়েন্স এবং সেক্টর টাইমিং আরও গভীরভাবে চান, তাহলে এই ব্যাখ্যা কিভাবে একটি BLDC কন্ট্রোলার PWM কে কমিউটেশনে পরিণত করে ধাপে ধাপে গেট প্যাটার্ন দিয়ে হেঁটে যায়।
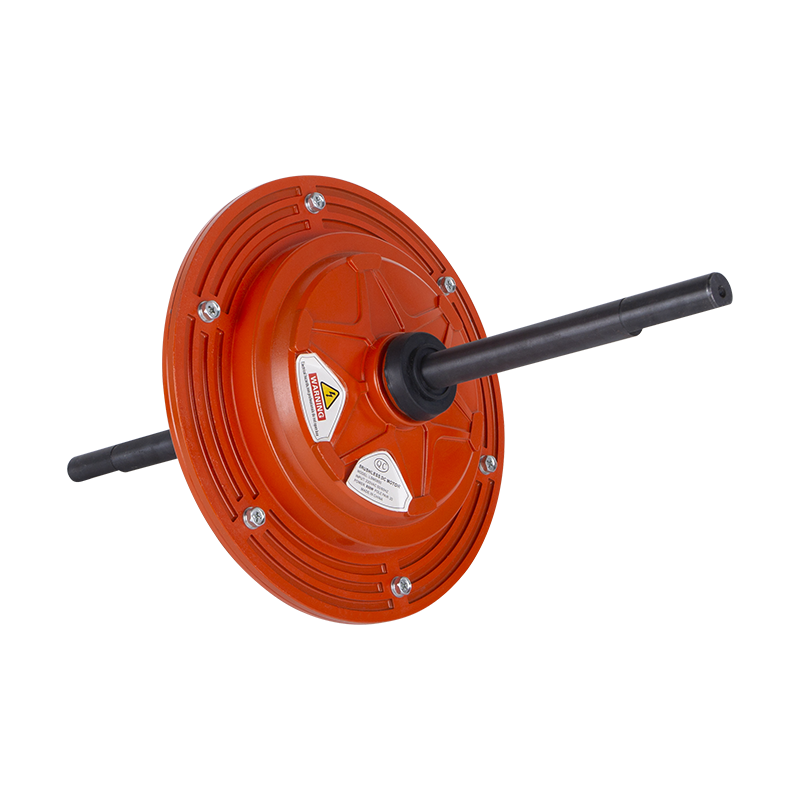
রেফারেন্স ফ্যান মোটরটিকে একটি কেস হিসাবে নিলে, DC149 সিরিজের 220 V 600 W বাহ্যিক-রটার ডিজাইন এই সংখ্যাগুলির জন্য একটি বাস্তবসম্মত মিল, এবং এর প্রকাশিত উইন্ডিং ডেটা আপনার নিজের বেঞ্চ পরিমাপের বিরুদ্ধে একটি কার্যকর ক্রস-চেক।
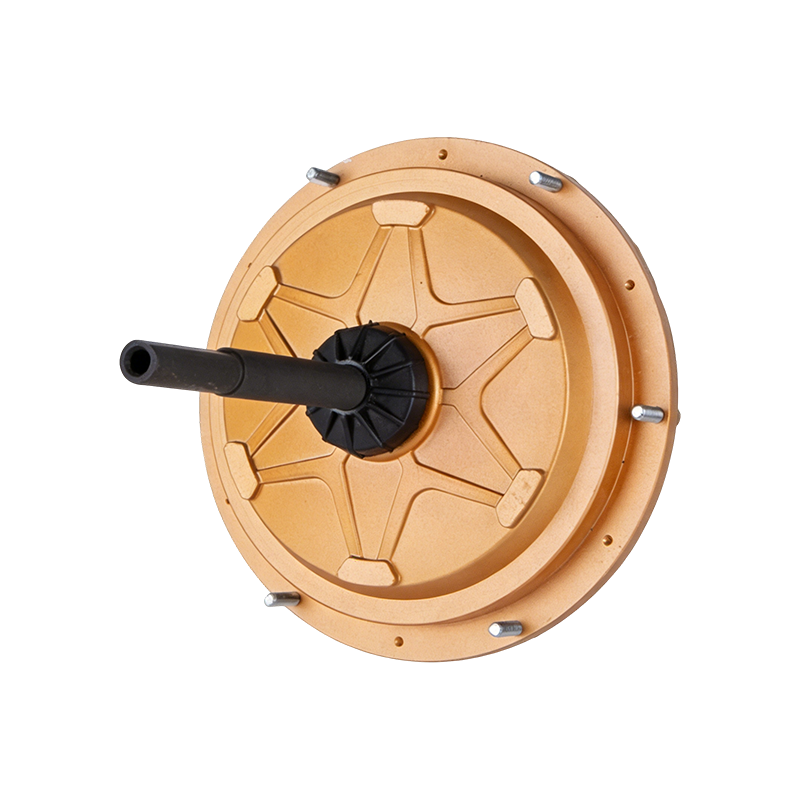 DC149 220 V 600 W বাহ্যিক-রটার BLDC এয়ার কুলার মোটর এয়ার কুলারের জন্য 220 V 600 W বাহ্যিক-রটার BLDC মোটর, প্রকাশিত উইন্ডিং ডেটা সহ যা বেঞ্চ পরিমাপের বিরুদ্ধে ক্রস-চেক করা যেতে পারে। পণ্য দেখুন →
ধাপ পাঁচ: সিলিং এর বিরুদ্ধে প্রার্থী পরীক্ষা
একবার মেঝে জানা হয়ে গেলে, উপরের সীমা নির্ধারণ করে আপনি কতটা মার্জিন দিতে পারবেন। চারটি সীমাবদ্ধতা গুরুত্বপূর্ণ, এবং প্রথম দুটি সাধারণত প্রথমে আবদ্ধ হয়।
সুইচিং ক্ষতি
প্রতি-ডিভাইসের একটি মোটামুটি অনুমান হল P_sw = 0.5 x V_bus x I_phase x (t_on t_off) x f_pwm। একটি 310 V বাস, 3.5 A পিক ফেজ কারেন্ট, 100 ns সম্মিলিত ট্রানজিশন টাইম এবং একটি 16 kHz ক্যারিয়ারের সাথে, প্রতিটি ডিভাইস একা স্যুইচ করা থেকে প্রায় 0.87 ওয়াট বিলুপ্ত করে। 20 kHz-এ যা 1.08 W হয়, এবং 8 kHz-এ এটি 0.43 W-তে পড়ে। আপনার মডুলেশন স্কিমে সক্রিয় ডিভাইসের সংখ্যা দ্বারা গুণ করুন, পরিবাহী ক্ষতি যোগ করুন এবং প্যাকেজ এবং হিটসিঙ্কের তাপীয় প্রতিরোধের বিরুদ্ধে পরীক্ষা করুন। সবচেয়ে খারাপ পরিবেষ্টনে একটি 25 ডিগ্রি সেলসিয়াস জংশন মার্জিন একটি বুদ্ধিমান নকশা লক্ষ্য, এবং এটি এমন সংখ্যা যা সাধারণত একটি প্রাকৃতিকভাবে শীতল বোর্ডে একটি উচ্চাভিলাষী 40 kHz পরিকল্পনাকে হত্যা করে।
মৃত সময় এবং ন্যূনতম পালস প্রস্থ
ডেড টাইম হল ডিউটি চক্রের একটি নির্দিষ্ট ট্যাক্স। 16 kHz এ পিরিয়ড হল 62.5 মাইক্রোসেকেন্ড, তাই 1 মাইক্রোসেকেন্ড ডেড টাইম পিরিয়ডের 1.6 শতাংশ খরচ করে; 5 শতাংশ কমান্ডেড ডিউটি যা প্রয়োগ করা ভোল্টেজের একটি 32 শতাংশ ত্রুটি, যা বর্তমান বিকৃতি এবং কম-গতির টর্ক রিপল তৈরি করে। সংক্ষিপ্ত ডেড টাইম ত্রুটি কমিয়ে দেয় কিন্তু জংশনের তাপমাত্রা বাড়ার সাথে সাথে শ্যুট-থ্রু ঝুঁকি বাড়ায় এবং ডিভাইসটি ড্রিফট হতে দেরি করে। অনেক গেট ড্রাইভারও একটি ন্যূনতম ইনপুট পালস নির্দিষ্ট করে, সাধারণত 50 থেকে 200 এনএস, যা উচ্চ বাহক ফ্রিকোয়েন্সিতে ব্যবহারযোগ্য শুল্ক পরিসীমা ক্যাপ করে।
টাইমার রেজোলিউশন
কেন্দ্র-সারিবদ্ধ মোডে একটি 100 MHz টাইমার 16 kHz এ পিরিয়ড প্রতি 6250 কাউন্ট দেয়, তাই শুল্ক ধাপ প্রায় 0.016 শতাংশ। 80 kHz-এ একই টাইমার 1250 কাউন্ট এবং 0.08 শতাংশ ধাপ দেয়। উভয়ই কার্যকর, কিন্তু মোটা কেস হালকা লোডে সূক্ষ্ম বর্তমান নিয়ন্ত্রণকে সীমাবদ্ধ করে।
শাব্দ শব্দ এবং EMC
8 থেকে 12 kHz ব্যান্ড মানুষের শ্রবণশক্তির জন্য বসার জন্য সবচেয়ে খারাপ জায়গা, যার একটি কারণ হল 8 kHz ড্রাইভের শব্দ এত অপ্রীতিকর। 16 kHz-এ চলে যাওয়া বেশিরভাগ প্রাপ্তবয়স্কদের সাহায্য করে কিন্তু সবাইকে নয়; 20 kHz এবং তার উপরে সাধারণত অশ্রাব্য কিন্তু ক্ষতি এবং বিকিরিত নির্গমনকে ঠেলে দেয়। এলোমেলো বা বিচ্ছিন্ন ক্যারিয়ার মড্যুলেশন বর্ণালী ছড়িয়ে দেয় এবং বিশুদ্ধ স্বর বের করে দেয়, সামান্য উচ্চতর কারেন্ট রিপল এবং আরও জটিল কারেন্ট-স্যাম্পলিং স্কিম খরচে। EMC এর দিকে, উচ্চতর ক্যারিয়ার ফ্রিকোয়েন্সি ইনপুট ফিল্টার এবং মোটর ক্যাবলকে আরও খারাপ করে তোলে, তাই 12 kHz এ পাস করা একটি ডিজাইন 24 kHz-এ স্বয়ংক্রিয়ভাবে অনুগত হয় না।
দুটি মোটর ক্লাস জুড়ে একটি কাজের তুলনা
একই চারটি চেক উইন্ডিং ইনডাক্টেন্সের উপর নির্ভর করে খুব ভিন্ন উত্তর তৈরি করে। নীচের সারণীটি অভিন্ন পাটিগণিতের মাধ্যমে একটি মাঝারি-ইন্ডাকট্যান্স ফ্যান মোটর এবং একটি নিম্ন-ইন্ডাকট্যান্স উচ্চ-গতির মোটর চালায়।
| প্যারামিটার | এয়ার কুলার ফ্যান মোটর | উচ্চ গতির ব্লোয়ার মোটর |
|---|---|---|
| ডিসি বাস | 310 V | 48 ভি |
| 25 C এ ফেজ রেজিস্ট্যান্স | 1.10 ohm | 0.05 ওহম |
| ক্যারিয়ারে ফেজ ইনডাক্টেন্স | 8 mH | 120 মাইক্রোহেনরি |
| মেরু জোড়া | 4 | 4 |
| সর্বোচ্চ গতি | 1300 আরপিএম | 20,000 rpm |
| রেট করা ফেজ বর্তমান | 2.5 A | 20 ক |
| আরএল কাটঅফ | 21.9 Hz | 66 Hz |
| দশগুণ আরএল ফ্লোর | 219 Hz | 663 Hz |
| অনুমোদিত লহর (20 শতাংশ, 15 শতাংশ) | 0.5 A | 3 ক |
| রিপল মেঝে | 19.4 kHz | 33.3 kHz |
| বৈদ্যুতিক ফ্রিকোয়েন্সি at top speed | 86.7 Hz | 1333 Hz |
| কম্যুটেশন ফ্লোর (প্রতি ধাপে 20 পিরিয়ড) | 10.4 kHz | 160 kHz, অর্জনযোগ্য নয় |
| নির্বাচিত ক্যারিয়ার | 20 kHz | PWM এর সাথে 40 kHz কম্যুটেশনে সিঙ্ক্রোনাইজ করা হয়েছে |
উচ্চ-গতির কলামটি আরও শিক্ষণীয়। এটির 33 kHz এর রিপল ফ্লোর ইতিমধ্যেই একটি 48 V সেতুর জন্য উচ্চতর, এবং কম্যুটেশন নির্দেশিকাটি পৌঁছানো যায় না, তাই ডিজাইনটিকে প্রতি ধাপে কম PWM পিরিয়ড গ্রহণ করতে হবে এবং কঠোর কারেন্ট-লুপ টাইমিং এবং আরও ভাল ব্যাক-EMF ফিল্টারিং দিয়ে ক্ষতিপূরণ দিতে হবে। এটি একটি সাধারণ ইঞ্জিনিয়ারিং আপস, ভুল নয়, তবে এটি সচেতন হতে হবে। আপনি যদি একটি সমন্বিত নিয়ামকের সাথে এই জাতীয় মোটর কিনে থাকেন তবে আপসটি ইতিমধ্যে ফার্মওয়্যারে বেক করা হয়েছে এবং আপনি এটি পরিবর্তন করতে পারবেন না।
আপনার গণনার জন্য ইন্টিগ্রেটেড ড্রাইভের অর্থ কী
অনেক ফ্যান এবং এয়ার কুলার মোটর এখন এন্ড শিল্ডে লাগানো বৈদ্যুতিন সংকেতের মেরু বদল সহ জাহাজে পাঠানো হয়, এবং ড্রাইভ প্রস্তুতকারক যা বেছে নেন তাতে ক্যারিয়ার ফ্রিকোয়েন্সি স্থির করা হয়, সাধারণত 16 থেকে 20 kHz। ক্রেতার জন্য, উপরের পাটিগণিত একটি নকশা অনুশীলনের পরিবর্তে একটি যাচাইকরণ অনুশীলন হয়ে ওঠে।
লিখিতভাবে সুইচিং ফ্রিকোয়েন্সি জিজ্ঞাসা করুন এবং এটি স্থির বা কনফিগারযোগ্য কিনা তা জিজ্ঞাসা করুন। তারপরে দুটি প্রশ্ন জিজ্ঞাসা করুন যা প্রকাশ করে যে সংখ্যাটি ইচ্ছাকৃতভাবে বেছে নেওয়া হয়েছে কিনা: রেট করা লোডে পরিমাপ করা পিক-টু-পিক রিপল কী এবং সর্বাধিক রেট করা পরিবেষ্টনে জংশন তাপমাত্রার মার্জিন কী। একজন সরবরাহকারী যিনি উভয়ের উত্তর দিতে পারেন গণনা করেছেন। একজন সরবরাহকারী যিনি শুধুমাত্র একটি ফ্রিকোয়েন্সি উদ্ধৃত করেন না।
এছাড়াও নিশ্চিত করুন যে কোন PWM ডেটাশীট বর্ণনা করছে। 350 W থেকে 1500 W শ্রেণীতে বৈদ্যুতিকভাবে পরিবর্তন করা ফ্যান মোটরগুলি সাধারণত একটি 0 থেকে 10 V অ্যানালগ বা একটি লো-ফ্রিকোয়েন্সি PWM কমান্ড গ্রহণ করে যখন একটি নির্দিষ্ট অভ্যন্তরীণ ক্যারিয়ার চালানো হয় এবং দুটিকে বিভ্রান্ত করার ফলে একটি কমিশনিং সমস্যা তৈরি হয় যা একটি ফার্মওয়্যার ত্রুটির মতো দেখায়।
একটি 380 V ইনস্টলেশনের জন্য যেখানে ড্রাইভ ইতিমধ্যেই ইন্টিগ্রেটেড এবং ক্যারিয়ার ঠিক করা আছে, ব্যবহারিক চেক হল উইন্ডিং ইন্ডাকট্যান্স এবং প্রকাশিত রিপল সেই ক্যারিয়ারে সামঞ্জস্যপূর্ণ কিনা, যেটি একটি 380 V 1500 W EC ফ্যান মোটরের সরবরাহকারীর কাছে প্রশ্ন করা উচিত।
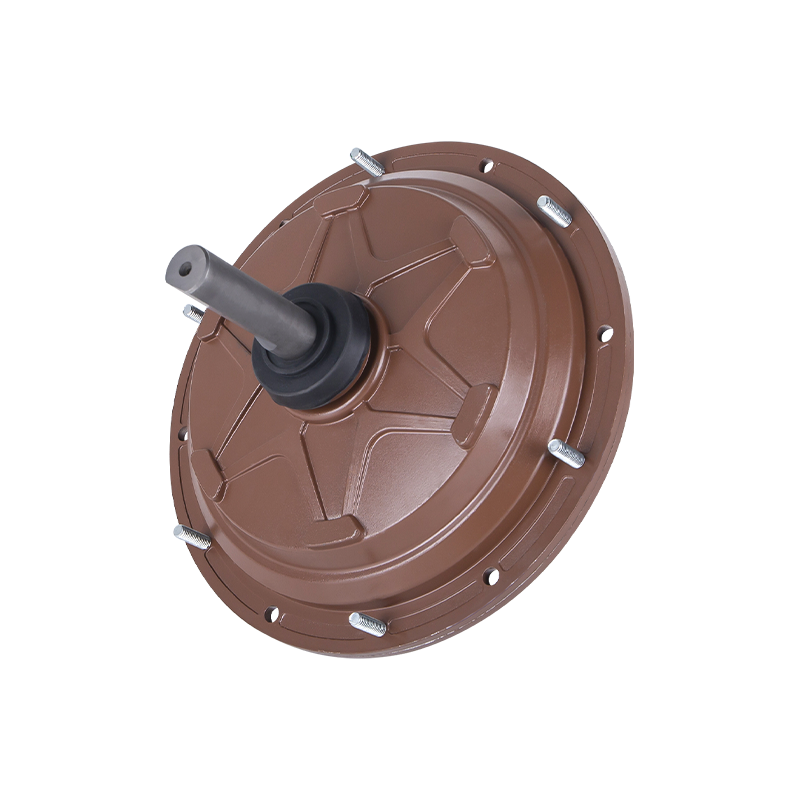
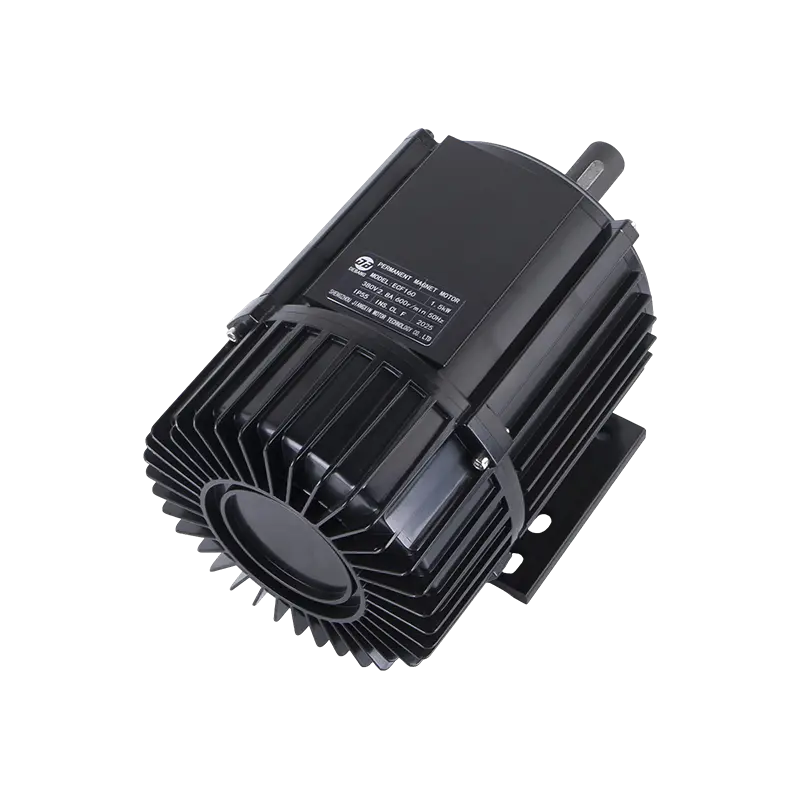 ইভাপোরেটিভ কুলারের জন্য ECF160 380 V 1500 W EC ফ্যান মোটর 380 V 1500 W EC ফ্যান মোটর বাষ্পীভূত কুলারের জন্য; এর উইন্ডিং ইনডাক্টেন্স এবং প্রকাশিত লহর একটি নির্দিষ্ট ক্যারিয়ারে পরীক্ষা করা যেতে পারে। পণ্য দেখুন →
বেঞ্চে বৈধতা: চারটি পরিমাপ যা যুক্তি নিষ্পত্তি করে
গণনা ক্ষেত্র সংকীর্ণ; পরিমাপ বিজয়ী বাছাই. প্রার্থী ফ্রিকোয়েন্সিতে এই চারটি পরীক্ষা চালান এবং এর উভয় পাশে এক ধাপে, উদাহরণস্বরূপ 12, 16 এবং 20 kHz।
- বর্তমান লহর। 25 শতাংশ, 50 শতাংশ এবং 100 শতাংশ লোডে ক্ষতিপূরণপ্রাপ্ত শান্ট বা একটি উচ্চ-ব্যান্ডউইথ প্রোবের মাধ্যমে ফেজ কারেন্ট ক্যাপচার করুন। আপনার অনুমোদিত মানের সাথে পিক-টু-পিক ব্যান্ডের তুলনা করুন। লহরের জন্য দেখুন যা লোডের সাথে পূর্বাভাসের চেয়ে দ্রুত বৃদ্ধি পায়, যা ইন্ডাকট্যান্স স্যাচুরেশনের সংকেত দেয়।
- উইন্ডিং এবং ডিভাইসের তাপমাত্রা। তাপমাত্রা স্থিতিশীল না হওয়া পর্যন্ত রেটেড লোডে ভিজিয়ে রাখুন, তারপর দুই বা তিনটি প্রার্থীর তুলনা করুন। 16 এবং 20 kHz এর মধ্যে ঘুরতে থাকা বৃদ্ধিতে 2 থেকে 4 ডিগ্রি সেন্টিগ্রেডের পার্থক্য সাধারণ এবং আপনাকে বলে যে অতিরিক্ত সুইচিং ক্ষতি কি কিনছে।
- অপারেটিং পয়েন্টে দক্ষতা। ইনপুট ডিসি পাওয়ার এবং শ্যাফ্ট বা এয়ার পাওয়ার পরিমাপ করুন অ্যাপ্লিকেশনের আসল ডিউটি চক্রে, একক নামমাত্র বিন্দুতে নয়। ফ্যানের লোডগুলি একটি ঘনক আইন অনুসরণ করে, তাই বেশিরভাগ বার্ষিক শক্তি সম্পূর্ণ গতির নীচে ব্যয় হয়, যেখানে ক্যারিয়ার এবং মডুলেশন স্কিম রেট করা লোডের চেয়ে বেশি গুরুত্বপূর্ণ।
- শাব্দ ঝাড়ু. প্রতিটি প্রার্থী ক্যারিয়ারে 10 থেকে 100 শতাংশ গতিতে মোটর চালান এবং টোন শুনুন। ফ্যানের আবাসনে কাঠামোগত অনুরণনগুলিতে মনোযোগ দিন, যেহেতু একটি বাহক যা এক গতিতে নীরব থাকে তা অন্য একটি বন্ধনী অনুরণনকে উত্তেজিত করতে পারে।
ডিজাইন রেকর্ডের সাথে পরিমাপ শীট রাখুন। যখন একজন গ্রাহক দুই বছর পরে একটি গোলমালের অভিযোগ জানায়, তখন ইচ্ছাকৃত 16 kHz পছন্দ এবং দুর্ঘটনাজনিত একটির মধ্যে পার্থক্য খুব দৃশ্যমান হয়।
বাস্তব প্রকল্পে যে ভুলগুলো পুনরাবৃত্তি হয়
- একটি পরীক্ষার ফ্রিকোয়েন্সি ছাড়াই ডেটাশিট ইন্ডাকট্যান্স ব্যবহার করা। 100 Hz এ নেওয়া একটি মান 20 শতাংশ বা তার বেশি রিপল পারফরম্যান্সকে অতিবৃদ্ধি করতে পারে।
- ভুলে যাওয়া পাওয়ার-ফ্যাক্টর-কারেকশন বাস। বাস ভোল্টেজ সহ রিপল স্কেল, তাই একটি 390 V DC লিঙ্কে একটি 220 V মোটর একটি 310 V লিঙ্কে একই মোটরের তুলনায় 26 শতাংশ বেশি লহর বহন করে।
- শুধুমাত্র 25 ডিগ্রি সেলসিয়াসে সাইজিং। গরম প্রতিরোধ RL কাটঅফ বাড়ায় এবং স্যাচুরেশন ইনডাক্ট্যান্স কমিয়ে দেয়; উভয় লহর মেঝে ধাক্কা.
- একটি উচ্চতর ক্যারিয়ার ধরে নেওয়া সর্বদা ভাল। স্বাভাবিকভাবে ঠাণ্ডা করা বোর্ডে মোটামুটি 24 kHz-এর উপরে, স্যুইচিং লস এবং ডেড-টাইম বিকৃতি প্রায়ই রিপল ইমপ্রুভমেন্ট কেনার চেয়ে বেশি খরচ করে।
- বাহকের সাথে PWM কমান্ডকে বিভ্রান্ত করছে। এগুলি বিভিন্ন স্পেসিফিকেশন সহ বিভিন্ন সংকেত, এবং একটি অমিল একটি নিয়ন্ত্রণ ফল্টের মতো দেখায়৷
- বর্তমান লুপ পুনরায় টিউন না করে ক্যারিয়ার পরিবর্তন করা। 8 kHz-এর সাথে মানানসই লুপ লাভ সাধারণত 20 kHz-এ খুব আক্রমনাত্মক হয়, এবং লক্ষণ হল লোড ধাপে দোলন।
যেখানে গণনা অনুশীলনে ল্যান্ড করে
একটি বাষ্পীভবন এয়ার কুলার বা একটি জন্য শিল্প পাখা 350 W থেকে 1500 W রেঞ্জে ডিউটি মোটর 6 থেকে 12 mH ফেজ ইন্ডাকট্যান্স সহ, পাটিগণিত 12 থেকে 20 kHz-এ রূপান্তরিত হয়, এবং 16 kHz একটি যুক্তিসঙ্গত ডিফল্ট 20 kHz আপগ্রেড পাথ হিসাবে যখন ঢেউ বা শব্দের প্রয়োজন হয়। 8 kHz-এর নীচে, মাঝারি-ইন্ডাকট্যান্স উইন্ডিংগুলি শান্ত এবং শীতল থাকার জন্য খুব বেশি লহর বহন করে। 24 kHz-এর উপরে, স্যুইচিং এবং ডেড-টাইম খরচ সাধারণত কনভেকশন-কুলড ব্রিজের সুবিধার চেয়ে বেশি। উচ্চ-গতির, কম-ইন্ডাকট্যান্স মোটরগুলির জন্য মেঝে 30 থেকে 40 kHz-এ উঠে যায় এবং একই সময়ে মডুলেশন স্কিমটি পুনর্বিবেচনা করতে হয়।
যখন মোটর এবং ড্রাইভ একসাথে নির্দিষ্ট করা হয়, তখন পরিচ্ছন্ন ব্যবস্থা হল ক্যারিয়ারকে ঠিক করা, সেই ক্যারিয়ারে উইন্ডিং ইন্ডাকট্যান্স এবং রেজিস্ট্যান্স প্রকাশ করা এবং রেট করা লোডে লহরটি প্রকাশ করা। একটি 220 V 1500 W বাহ্যিক-রটার এয়ার কুলার মোটরের জন্য একটি স্থির অভ্যন্তরীণ ক্যারিয়ার চালায়, এই সংমিশ্রণটিই প্রথম প্রোটোটাইপ তৈরি হওয়ার আগে শব্দ এবং তাপীয় আচরণকে অনুমানযোগ্য করে তোলে।
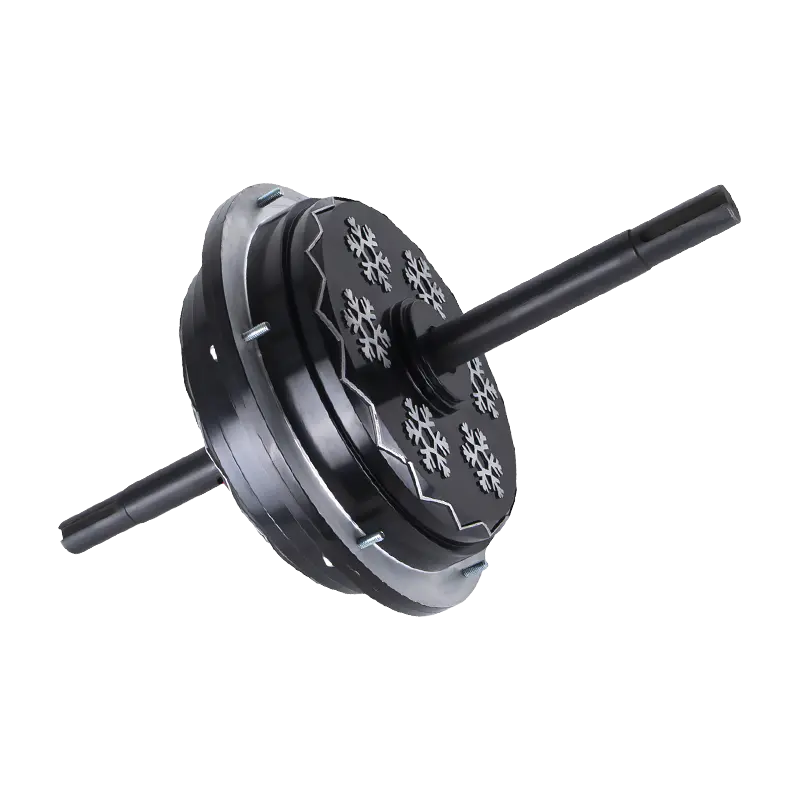
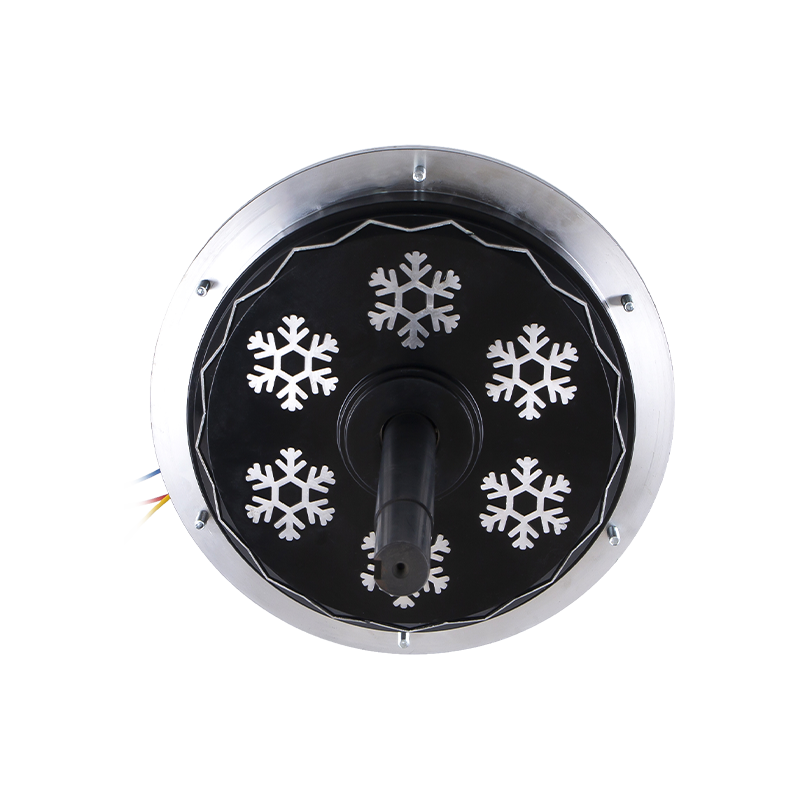 DC198 220 V 1500 W বাহ্যিক-রটার BLDC এয়ার কুলার মোটর 220 V 1500 W এক্সটার্নাল-রটার BLDC এয়ার কুলার মোটর ফিক্সড-ক্যারিয়ার ড্রাইভ পেয়ারিং এর জন্য, যেখানে উইন্ডিং ইনডাক্টেন্স এবং রেট-লোড রিপল শব্দ এবং তাপীয় আচরণকে অনুমানযোগ্য করে তোলে। পণ্য দেখুন →
কাজের চেকলিস্ট ছোট। আপনার ক্যারিয়ার ফ্রিকোয়েন্সিতে এবং গরম, স্যাচুরেটেড অবস্থায় প্রতি-ফেজ ইনডাক্টেন্স পরিমাপ করুন। RL কাটঅফ গণনা করুন এবং দশ দ্বারা গুণ করুন। D = 0.5 এ V_bus / (4 x L x delta_I_allow) থেকে রিপল ফ্লোর গণনা করুন। বৈদ্যুতিক ফ্রিকোয়েন্সি গণনা করুন এবং নিশ্চিত করুন যে আপনি এখনও প্রতি কমিউটেশন ধাপে দশ বা তার বেশি সুইচিং পিরিয়ড পাচ্ছেন, অথবা যদি না করেন তবে মডুলেশন স্কিম পরিবর্তন করুন। তারপরে নির্বাচিত মানটিতে সুইচিং লস, ডেড টাইম এবং টাইমার রেজোলিউশন পরীক্ষা করুন এবং তিনটি প্রার্থী ফ্রিকোয়েন্সি জুড়ে বেঞ্চ সুইপ দিয়ে নিশ্চিত করুন। প্রতি মোটর-ড্রাইভ জোড়ায় একবার এটি করুন এবং প্রশ্নটি অনুমান হওয়া বন্ধ করে দেয়।
 কাস্টমাইজ করার জন্য প্রস্তুত
আপনার মোটর পণ্য?
আমরা পেশাদার মোটর প্রস্তুতকারক, শক্তিশালী, স্থিতিশীল এবং দক্ষ শক্তি সরবরাহ করি নির্ভুল কারুশিল্প এবং উদ্ভাবনের মাধ্যমে সমস্ত শিল্পের জন্য কোর।
আমাদের সাথে যোগাযোগ করুন
-
 Mobile:+৮৬ ১৩৫৭৫৫৩৬৯১১
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 কোম্পানির ঠিকানা
কপিরাইট © by Shengzhou Jiangxin Motor Technology Co., Ltd. সর্বস্বত্ব সংরক্ষিত.
পাইকারি শিল্প ফ্যান মোটর প্রস্তুতকারক